가. VLA 모델 서베이 및 필드 적합성 평가
1) 모델 2종의 구조·입출력과 기준 추론
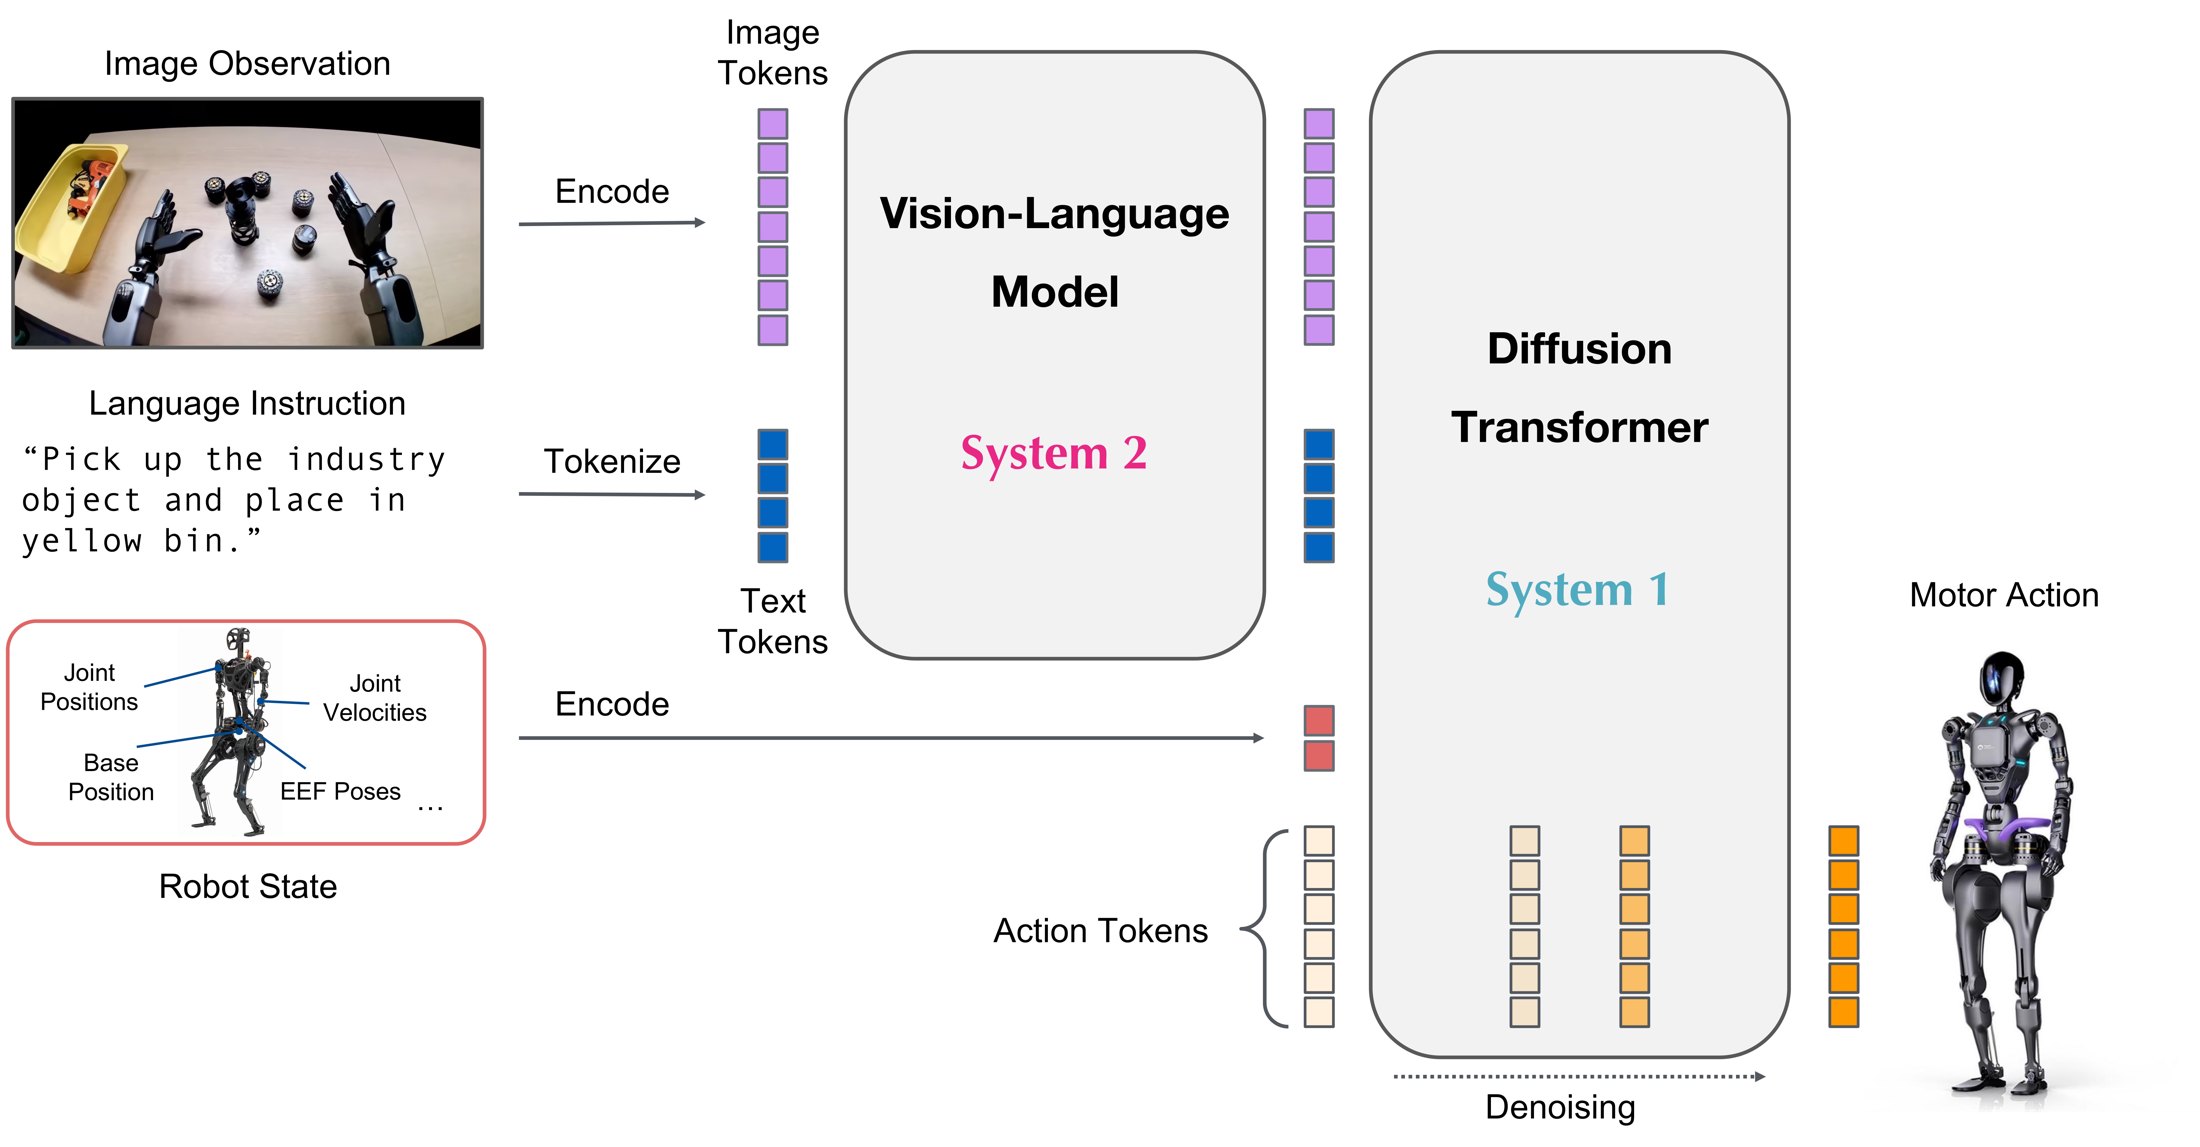
GR00T N1.7: 시각·언어 모델 + 확산 행동 헤드
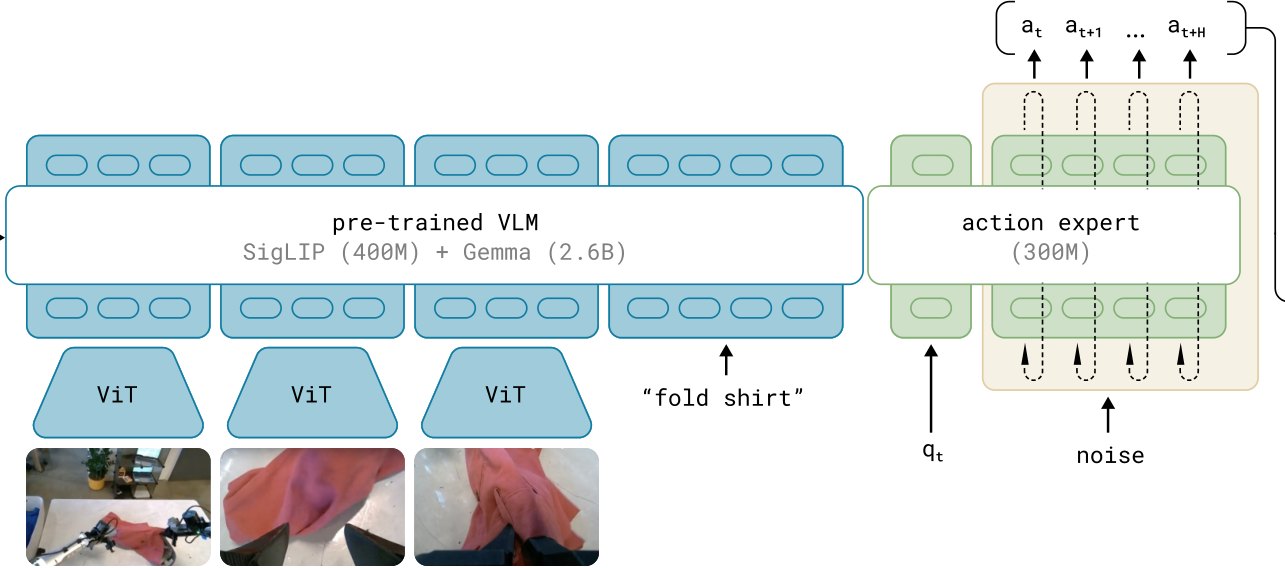
π0.5: 시각·언어 모델 + 액션 전문가
그림 2-2. 두 모델의 구조 — 왼쪽 GR00T N1.7(출처: NVIDIA Isaac-GR00T 공식 저장소 [7]), 오른쪽 π0 계열(출처: Physical Intelligence, π0 논문 그림 3 [18]. π0.5도 같은 뼈대)
기본사업 최종보고서 | 보안등급 | ||||||||||||||||||||||||||||
일반[√], 보안[ ] | |||||||||||||||||||||||||||||
대과제명 | 산업계 지원 및 미래유망 기계산업 기획(D80200) [평가표 기재 후보·확인 필요] | ||||||||||||||||||||||||||||
연구개발과제명 | 국문 | 필드로봇 피지컬 AI 파운데이션 모델 탐색 연구 | |||||||||||||||||||||||||||
영문 | Exploratory Research on Physical AI Foundation Models for Field Robots | ||||||||||||||||||||||||||||
기술 분류 | 국가과학기술표준분류 (1순위 소분류 50% 이상) | EA0502 | 60% | EE0108 | 30% | EA0803 | 10% | ||||||||||||||||||||||
6T관련기술코드 | 010111 | 연구개발단계 | 기초 | ||||||||||||||||||||||||||
국가중점과학기술코드 | 010800 | 기술 수명주기 | 도입기 | ||||||||||||||||||||||||||
연구책임자 | 성명 | 이한민 | 직위 | 책임연구원(실장) | |||||||||||||||||||||||||
연락처 | 직장전화 | (비공개) | 휴대전화 | (비공개) | |||||||||||||||||||||||||
전자우편 | (비공개) | 국가연구자번호 | (비공개) | ||||||||||||||||||||||||||
연구개발기간 | 전체 | 2026. 01. 01 - 2026. 12. 31(1년 0개월) [계획서 표지 기준·확인 필요] | |||||||||||||||||||||||||||
단계 (해당 시 작성) | 1단계 | - | |||||||||||||||||||||||||||
n단계 | - | ||||||||||||||||||||||||||||
해당 연도 | 1단계 / 1연차 | 2026. 01. 01 - 2026. 12. 31(1년 0개월) [계획서 표지 기준·확인 필요] | |||||||||||||||||||||||||||
연구개발비 (단위: 천 원) | 정부출연금 | 민간부담금 | 합계 | ||||||||||||||||||||||||||
현금 | 현금 | 현물 | 현금 | 현물 | 합계 | ||||||||||||||||||||||||
총계 [계획서 기준·확인 필요] | (비공개) | - | - | (비공개) | - | (비공개) | |||||||||||||||||||||||
1단계 | 1년차 | (비공개) | - | - | (비공개) | - | (비공개) | ||||||||||||||||||||||
2년차 | - | - | - | - | - | - | |||||||||||||||||||||||
3년차 | - | - | - | - | - | - | |||||||||||||||||||||||
2단계 | 1년차 | - | - | - | - | - | - | ||||||||||||||||||||||
2년차 | - | - | - | - | - | - | |||||||||||||||||||||||
3년차 | - | - | - | - | - | - | |||||||||||||||||||||||
해당 연도 | (비공개) | - | - | (비공개) | - | (비공개) | |||||||||||||||||||||||
위탁연구개발기관 등 (해당 시 작성) | 기관명 | 책임자 | 직위 | 휴대전화 | 전자우편 | 비고 | |||||||||||||||||||||||
역할 | 기관유형 | ||||||||||||||||||||||||||||
위탁연구개발기관 | 해당 없음 | ||||||||||||||||||||||||||||
참여기관 | 해당 없음 | ||||||||||||||||||||||||||||
연구개발과제 실무담당자 | 성명 | 김병진 | 직위 | 선임연구원 | |||||||||||||||||||||||||
연락처 | 직장전화 | (비공개) | 휴대전화 | (비공개) | |||||||||||||||||||||||||
전자우편 | (비공개) | 국가연구자번호 | (비공개) | ||||||||||||||||||||||||||
핵심 키워드 | 국문 | 필드로봇, 피지컬 AI, 파운데이션 모델, VLA 모델, 심투리얼 | |||||||||||||||||||||||||||
영문 | Field Robot, Physical AI, Foundation Model, VLA Model, Sim-to-Real | ||||||||||||||||||||||||||||
이 최종보고서에 기재된 내용이 사실임을 확인하며, 만약 사실이 아닌 경우 관련 법령 및 규정에 따라 제재처분 등의 불이익도 감수하겠습니다. ※ 표지 행정값은 원 계획서 표지 기준 임시 기재이며 행정 확인 전. 확인필요 표시 항목은 원본끼리 기준이 달라 한 값을 임의로 확정하지 않음. 2026년 10월 27일 연구책임자: 이 한 민 (인) 대과제 책임자: (인) [성명 확인 필요]
한국기계연구원장 귀하 | |||||||||||||||||||||||||||||
〈 목 차 〉
1. 연구개발과제의 개요
2. 연구개발과제의 수행 과정 및 수행내용
3. 연구개발과제의 수행 결과 및 목표 달성 정도
4. 연구개발성과의 관리 및 활용 계획
5. 연구시설·장비 현황
6. 참고 문헌
1. 연구개발과제의 개요
1) 연구개발의 목적
□ 최종 목적
최신 VLA(Vision-Language-Action, 시각-언어-행동) 파운데이션 모델의 필드로봇 적용 가능성을 체계적으로 검증하고, 2027년 KIMM 전략연구사업 추진을 위한 기술적·물적 근거 마련 [1]
과제 성격: 단년도 창의·도전형 탐색연구, 기술성숙도 TRL 1(착수) → 3(종료 목표) [1]
대상 작업: 필드 태스크 가운데 굴착 1종을 대표 과제로 선정하여 모델 비교, 데이터셋 구축, 적용 실험 수행 [1]
표 1-1. 세부 목표와 계량 목표(연구개발계획서 기준)
| 구분 | 세부 목표 | 계량 목표 | 검증 방법 |
|---|---|---|---|
| ① 모델 서베이 | VLA 모델 2종(π0.5, GR00T)의 필드 환경 적합성 정량 평가 및 심층 비교 | 비교·분석 2종, 필드 적합성 평가 보고서 | 보고서 작성 확인 |
| ② 데이터셋 설계 | 굴착 태스크 대상 관측-행동(A-O) 쌍 시범 데이터셋, 수집 프로토콜·Co-training 전략 | 시범 데이터셋 1종 | 데이터셋 구축 확인 |
| ③ 모델 적용 실험 | 시뮬레이션→실환경 2단계 검증, 제로샷 전이·퓨샷 파인튜닝 효과 정량 분석 | 검증 보고서 1건 | 정량 지표 포함 실험 보고서 |
| ④ 로드맵·기획 | 필드로봇 피지컬 AI 중장기(5년) 로드맵 및 2027 전략과제 기획 | 로드맵·기획안 | 작성 확인 |
| 정량 성과 | 기타 논문, 소프트웨어 등록, 기술보고서 | 논문 1건, SW 등록 1건, 기술보고서 1건 | 게재·등록 확인 |
□ 계획 대비 달성 요약
표 1-2. 계획서 목표 대비 수행 결과와 근거
| 계획서 목표 | 수행 결과 | 근거(본문) | 상태 |
|---|---|---|---|
| ① 모델 서베이·필드 적합성 평가 | GR00T N1.7·π0.5의 구조·입출력 확인, 로봇팔 기준 추론 두 모델 10/10, 굴착기 무학습 적용 한계 확인(72회), 필드 적합성 평가 기준 8가지 정립과 두 모델 판정, 비VLA 기준선 비교 | 2장 가 · 그림 2-2~2-3 · 표 2-2~2-3 · 기술보고서 [24] | 달성(평가 보고서 초안 완성) |
| ② 시범 데이터셋 구축 | 굴착기 시뮬레이터 수집 환경과 A-O 수집 규약 구축, 시범 데이터셋 3묶음(버킷 이동·굴착 네 동작·관로 굴착) 구축, 두 모델의 공식 학습 경로로 학습에 사용 | 2장 나 · 그림 2-4~2-5 · 표 2-4~2-5 | 달성(시뮬레이션 데이터셋) · 실환경 데이터는 후속 단계 |
| ③ 모델 적용 실험 | 외부 GPU 미세조정 후 폐루프 평가로 정량 결과 확보 — 버킷 이동(검증 위치 두 모델 6/6), 굴착 네 동작 연속 운전(두 모델, 두 위치), 스스로 동작 전환, 비VLA 기준선 비교, 관로 굴착 1~4차(진입 실패 경로 해소와 부분 굴착 확인, 성공 기준은 미충족). 실환경 단계는 적용 조건 검토와 단계 계획 수립 | 2장 다 · 그림 2-6~2-22 · 표 2-6~2-14 | 달성(1단계 시뮬레이션) · 2단계 실환경은 검토·계획 |
| ④ 로드맵·전략과제 기획 | 2027 전략연구사업 제안서, 국가과학기술자문회의 발표자료, 협약용 연구개발계획서 건설분야 초안 작성 | 2장 라 · 표 2-15~2-16 | 달성 |
| 정량 성과 | 논문 1건 게재, 소프트웨어 등록 신청 서류 초안 완성, 기술보고서 초안 완성 [24] | 3장 1) (4) | 논문 게재 · 소프트웨어 등록·기술보고서는 준비 완료, 접수 확인 예정 |
□ 계획 대비 변경 사항(사유는 2장에 기술)
분석 대상 GR00T 버전: 계획서 GR00T N1.6 → GR00T N1.7. 수행 중 N1.7이 공개(2026-04-17)되어 정식 버전이 되고 개발사 저장소의 주 개발선이 N1.7로 이동 [6], [7]
시뮬레이션 환경: 계획서의 Isaac Sim 대신 흙 입자 상호작용을 갖춘 원내 굴착기 시뮬레이터(APEX)에서 수집·학습·평가를 일관 수행. 심의의견(토양 상호작용 고려) 반영
모델 연결 방식: 유압 구동계를 제외하고 4관절 속도 명령으로 연결. 유압 포함 운전은 후속 단계 과제로 분리(2장 다. 7))
실환경 단계: 검증되지 않은 학습 정책의 실차 구동 대신, 실환경 적용 조건 검토와 단계 계획 수립으로 수행(안전 원칙)
비교 대상 보강: 같은 자료·같은 시험으로 학습한 비VLA 모방학습 모델(ACT)을 기준선으로 추가
2) 연구개발의 필요성 및 범위
가) 필요성
□ 기술적 필요성 — 실내 중심 VLA와 야외 필드의 간극
대표 공개 로봇 데이터셋 Open X-Embodiment: 22종 로봇, 100만 개 이상의 실제 로봇 궤적 [2]. 다종 데이터 학습의 이점이 보고되었으나 필드 작업에서의 효과는 미검증
최신 공개 VLA의 대표 시연은 실내 조작 중심: π0.5는 가정집 정리 [3], GR00T는 휴머노이드 조작 [5]
굴착기는 유압 구동, 흙 접촉, 버킷에 의한 작업 지점 가림 등 실내 조작과 다른 조건을 가짐. 이 조건에서 범용 VLA를 같은 기준으로 검증한 공개 사례가 드묾 [10]–[12]
굴착 특화 정책의 등장: ETH의 ExT는 굴착 전 사이클에서 cm 수준 정확도 보고 [9] → 범용 VLA와 특화 정책의 역할 분담 검토 필요
□ 산업·경쟁 측면
필드 특화 파운데이션 모델 투자 본격화: FieldAI는 4억 달러 이상 투자 유치를 발표하고 건설·에너지·광업용 필드 파운데이션 모델을 추진 [13]
Actor Labs는 실제 굴착기에 π0.5를 적용한 시연을 공개 [10], [11] — 정량 지표는 미공개
□ 기관 연구 연속성
2024~2025 기본사업(숙련자 데이터 및 인공지능 기반 자율작업 건설기계)의 굴착기·센서·시뮬레이션 기반 위에서 수행 [23]
2026년 자체사업(데이터 수집 플랫폼)과 역할 분담: 기본사업 = 모델 분석·데이터 규약·적용 실험, 자체사업 = 수집 플랫폼 [1]
나) 연구 범위
표 1-3. 과제 규모(연구개발계획서 기준, 표지 행정값 확인 전)
| 항목 | 내용 |
|---|---|
| 연구기간 | 2026.01.01 ~ 2026.12.31 (12개월, 단년도) |
| 연구개발비 | (비공개) |
| 참여 인력 | 16명(산업기계DX연구실 13명, 신뢰성연구센터 3명) |
표 1-4. 필드 난이도 단계와 본 과제 범위 [1]
| 단계 | 환경 정의 | 대표 태스크 | 본 과제 |
|---|---|---|---|
| Level 1(통제 필드) | 단일 토양, 양호 기상 | 지정 위치 굴착 | 대상 — 시뮬레이터에서 버킷 이동·굴착 네 동작 수행 |
| Level 2(준정형 필드) | 복수 토양, 다양한 기상·조도 | 다중 위치 굴착 | 초입 — 굴곡 지형의 관로 굴착(부분 굴착 확인, 성공 기준은 미충족) |
| Level 3(비정형 필드) | 실제 현장, 미지 지형 | 복합 작업, 장애물 회피 | 2027 전략연구사업 범위 |
2. 연구개발과제의 수행 과정 및 수행 내용
□ 연구 수행 흐름 — 모델 이해에서 출발해 무학습 적용의 한계를 확인하고, 데이터 수집·미세조정을 거쳐 굴착기 폐루프 평가까지 한 바퀴 완결
그림 2-1. 연구 수행 흐름(0~6단계)과 단계별 결과
표 2-1. 수행 단계별 내용과 결과
| 단계 | 수행 내용 | 결과 | 본문 |
|---|---|---|---|
| 0~2 모델 확인·무학습 적용 | 두 모델의 입출력 확인, 로봇팔 기준 추론, 가중치를 그대로 굴착기에 연결 | 로봇팔 두 모델 10/10, 굴착기 무학습 72회 도달 0 → 학습 필요 확인 | 가 |
| 3~4 수집 환경·데이터 | 시뮬레이터 기록기·명령 경로 구축, 교사 시범을 A-O 규약으로 수집 | 시범 데이터셋 3묶음 | 나 |
| 5 외부 GPU 미세조정 | GR00T N1.7·π0.5 미세조정 | 두 모델 학습 완료, 굴착 행동 오차 약 1/30 | 다. 1) |
| 6-a 단계별 굴착 | 관입·끌기·닫기·올리기를 동작별로 평가, 실패 원인 보완 | 두 모델 모두 네 동작 통과 | 다. 2) |
| 6-b 연속 굴착 | 교사 없이 네 동작을 이어서 운전 | 두 모델 × 두 위치 모두 동작 판정 4/4 | 다. 3) |
| 6-c 스스로 동작 전환 | 지시문 하나로 동작을 스스로 바꿔 가며 굴착 | 검증 위치에서 두 모델 완주, 반복은 불안정 | 다. 4) |
| 6-d 굴착 지점 결정(관로) | 지형 지도를 보고 다음 굴착 위치로 접근·굴착, 1~4차 반복 개선 | 진입 12/12로 안정, 부분 굴착 확인, 성공 기준은 미충족(4/12) | 다. 5) |
※ 측정 조건(폐루프 공통): 로컬 GPU RTX 5080 16 GB 1장(시뮬레이터와 모델이 공유), 모델 정밀도 bf16, 명령 주기 10 Hz. 판정 규칙은 실행 전에 고정. 조건당 시행은 대부분 1회로, 모델 우열은 일반화하지 않음. 수치 근거는 실험 저장소 수치 정리본 [25].
가. VLA 모델 서베이 및 필드 적합성 평가
1) 모델 2종의 구조·입출력과 기준 추론
GR00T N1.7: 시각·언어 모델 + 확산 행동 헤드
π0.5: 시각·언어 모델 + 액션 전문가
그림 2-2. 두 모델의 구조 — 왼쪽 GR00T N1.7(출처: NVIDIA Isaac-GR00T 공식 저장소 [7]), 오른쪽 π0 계열(출처: Physical Intelligence, π0 논문 그림 3 [18]. π0.5도 같은 뼈대)
표 2-2. GR00T N1.7과 π0.5 비교(공식 자료 + 본 과제 실측)
| 항목 | GR00T N1.7 | π0.5 |
|---|---|---|
| 구조 | 시각·언어 모델(2B) + 확산 행동 헤드 | 시각·언어 모델(3B) + 액션 전문가(0.3B, 플로우 매칭) |
| 새 장비 미세조정 | 시각·언어 모델 고정, 장비별 투영층·행동 헤드 학습 | 큰 블록은 LoRA, 영상 인코더·입출력 투영은 전체 학습 |
| 굴착기 연결(본 과제) | 카메라 2대 영상 + 관절 상태 → 4관절 속도 명령 8칸 묶음(10 Hz) | 같음 |
| 추론 지연(실측, 중앙 / 95 %) | 91.1 / 93.0 ms | 110.1 / 134.1 ms |
| 학습 메모리(실측 최대) | 39.2 GiB(외부 H100 80 GB) | 19.2 GB(외부 H100 80 GB) |
| 공개 범위·유의점 | 가중치·학습 코드 공개 [7], [8]. 백본 접근 승인제, 라이선스 표기 불일치 | 가중치·학습 코드 공개 [4]. Gemma 이용약관 병존 |
로봇팔 기준 추론(설치·연결 확인): 공식 가중치로 LIBERO [15] 집어 옮기기 과제를 10회씩 실행해 두 모델 모두 10/10 성공. 굴착기 능력의 근거가 아닌 실행 환경 확인 단계
2) 굴착기 무학습 적용과 한계
그림 2-3. 굴착기 무학습 적용 요약(간이 시뮬레이터) — 72회 시도 모두 표적 0.5 m 안에 도달하지 못함
가중치를 그대로 굴착기에 연결하고 카메라 확대·이동량 2배·축 뒤집기 등 보완을 바꿔 가며 시도: 총 72회(표적 가시 54회, 은닉 대조 18회) 모두 0.5 m 안 도달 0회
확인한 한계: 공개 가중치를 학습 없이 다른 장비에 그대로 쓰는 것은 이번 시험 범위에서 불가 → 장비 데이터로 미세조정 필요. 범용 VLA 일반의 불가능으로 일반화하지 않음
굴착기 적용 사례 조사: Actor Labs(실제 굴착기에 π0.5 적용, 정량 지표 미공개) [10], [11], 상하이교통대(시뮬레이터, 소형 VLA, 특권 정보 포함 조건) [12], 굴착 특화 정책 ExT(카메라·언어 입력 없음) [9]
3) 필드 적합성 평가 기준과 두 모델 판정
표 2-3. 필드 적합성 평가 기준 8가지와 판정 요약(시뮬레이터, 유압 제외 조건) [24]
| 기준 | GR00T N1.7 | π0.5 |
|---|---|---|
| 관문 1 적응 가능성 | 조건부 통과 — 공식 절차로 학습·운전(조건: 접근 승인·라이선스 확인) | 조건부 통과 — 공식 절차로 학습·운전(조건: 이용약관 확인) |
| 관문 2 입출력 연결 | 무학습 불가 → 학습 후 조건부 통과(유압 제외) | 같음 |
| 관문 3 시간 정합 | 연결 일정 보정 후 충족. 굴착은 계산 중 시뮬레이터 정지 조건 | 같음. 연속 굴착에서 계산 시간 누적이 더 큼 |
| 관문 4 안전 계층 결합 | 미판정(명령 크기 제한·감시 아래에서만 운전) | 미판정 |
| 비교 1 작업 성능 | 버킷 이동 6/6, 굴착 네 동작 연속 운전 | 버킷 이동 6/6, 굴착 네 동작 연속 운전 |
| 비교 2 일반화 | 처음 보는 위치 4/8(방향은 맞고 크기 부족) | 처음 보는 위치 6/8(같은 양상) |
| 비교 3 데이터 | 교사 시범 수십 회 규모로 학습 가능 | 같음 |
| 비교 4 자원 | 추론 95 % 93.0 ms, 학습은 외부 H100 | 추론 95 % 134.1 ms, 학습은 외부 H100 |
관문 4개(넘지 못하면 다음을 논할 수 없는 조건)와 비교 축 4개로 구성. 주된 결론은 모델 순위가 아니라 “어떤 조건에서 굴착기에 VLA를 붙일 수 있고 무엇이 남았는가”
계획서의 보조 비교 모델(Octo, OpenVLA 등)은 문헌 수준으로 정리 [24], 실험 비교는 같은 자료로 학습한 비VLA 기준선(ACT)으로 수행(다. 6))
나. 필드 데이터셋 설계 및 시범 구축
1) 시뮬레이터 수집 환경
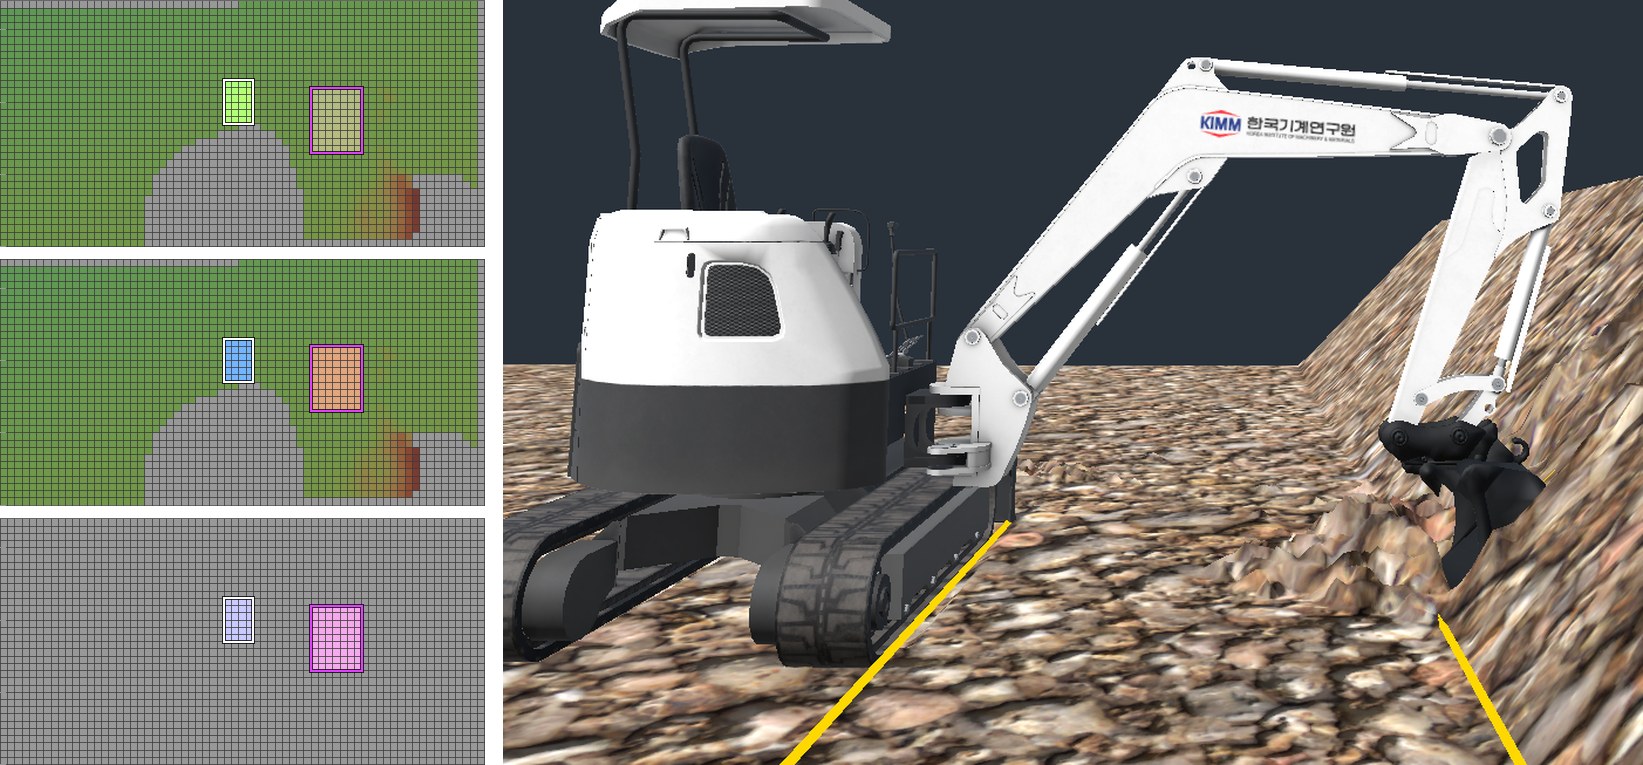
시뮬레이터 관제 화면 · 지형 격자
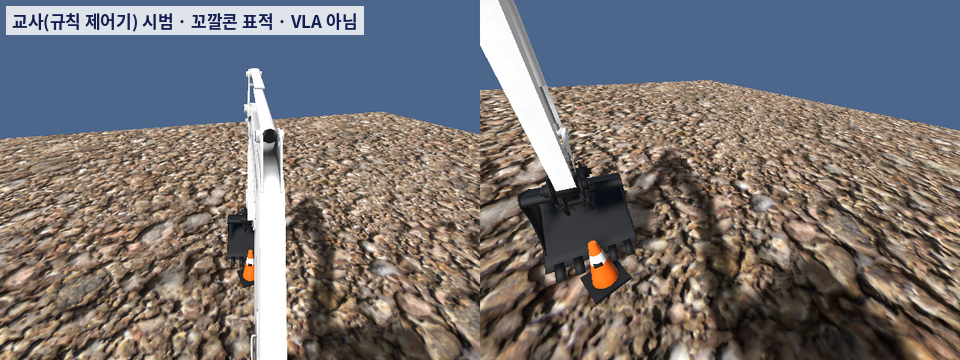
교사 시범 · 꼬깔콘 표적 VLA 아님 ▶ 영상
그림 2-4. 수집 환경 — 왼쪽: 원내 굴착기 시뮬레이터(APEX)의 관제 화면(지형 격자와 굴착 장면), 오른쪽: 교사(규칙 제어기) 시범 · 꼬깔콘 표적(운전석·붐 카메라, VLA 아님)
기록기: 시뮬레이터의 ROS 2 신호를 듣기만 하면서 카메라 영상·관절 상태·조작 명령을 한 시각축에 기록
명령 경로: 유압 모델을 제외하고 4관절 속도를 직접 명령. 유압 포함 조건에서는 모델 크기의 명령이 밸브 불감대를 넘지 못해, 유압 대응은 후속 단계로 분리
동기 정지 장치: 모델이 계산하는 0.12~0.2초 동안 시뮬레이터 시간을 멈춰, 한 GPU를 나눠 쓰는 환경에서도 판정이 가능하도록 구성
교사: 표적·목표 자세를 아는 규칙 기반 제어기가 시범을 생성(VLA 아님). 학습 자료의 운전자 역할
2) A-O 수집 규약과 시범 데이터셋
표 2-4. 굴착기 관측-행동(A-O) 수집 규약
| 항목 | 내용 |
|---|---|
| 저장 형식 | LeRobot v2.1 [14] — 두 모델의 공식 학습 경로에서 그대로 읽음 |
| 관측 | 카메라 2대(운전석 위·붐 아래) 영상 + 관절 상태. 관로 과제는 지형 지도 그림 1장 추가 |
| 행동 | 4관절 속도 명령, 8칸 묶음, 10 Hz |
| 시점 정의 | 행동 = 관측 0.07초 뒤 전송된 명령. 실행 프로그램의 적용 일정과 일치 필요(다. 2)에서 확인) |
| 지시문 | 동작별 지시문(관입·끌기·닫기·올리기) 또는 작업 전체에 지시문 하나 |
| 수락 판정 | 프레임 간격, 상태 공백, 카메라 기록, 구간 품질을 자동 검사해 통과한 시범만 학습에 사용 |
| 분할 | 학습 / 검증 / 시험. 시험 위치는 잠가 두고 마지막에 1회만 사용 |
표 2-5. 굴착기 A-O 시범 데이터셋(시뮬레이션) 구성
| 묶음 | 수집 규모 | 평가용 분할 | 쓰임 |
|---|---|---|---|
| 버킷 이동(공·꼬깔콘 표적) | 학습 실행 32회 · 학습 창 1,610 | 검증 3장면, 시험 1위치, 처음 보는 위치 2곳 | 다. 1) |
| 굴착 네 동작(관입·끌기·닫기·올리기) | 흙 위치 15곳 · 학습 창 1,996(관입 882, 끌기 187, 닫기 332, 올리기 595) | 검증 위치 1곳(123창), 시험 위치 잠금 | 다. 2)~4) |
| 관로 굴착(지형 지도 입력) | 1차 30회(학습 창 2,057) → 2차 16회 추가(3,953) → 3차 60회 재수집(7,531) → 4차 32회 재수집(3,543) | 검증 지형 2개, 시험 지형 잠금 | 다. 5) |
학습 창 = 관측 1시점과 뒤따르는 행동 8칸을 묶은 학습 단위. 10월 설계 규격(상태 55차원 등)은 설계 문서로 유지하고, 실제 수집은 두 모델의 입력에 맞춘 위 구성으로 수행
수집 중 확인한 점: 실패 장면은 학습 자료의 빈칸(없던 출발 자세, 적은 끌기 자료)과 교사 시범의 품질(흙에 닿지 않은 시범, 짧은 전환 여유)에서 발생 → 수집 단계에서 동작·자세 범위와 시범 품질 점검 필요
3) 지형 지도(LiDAR) 입력
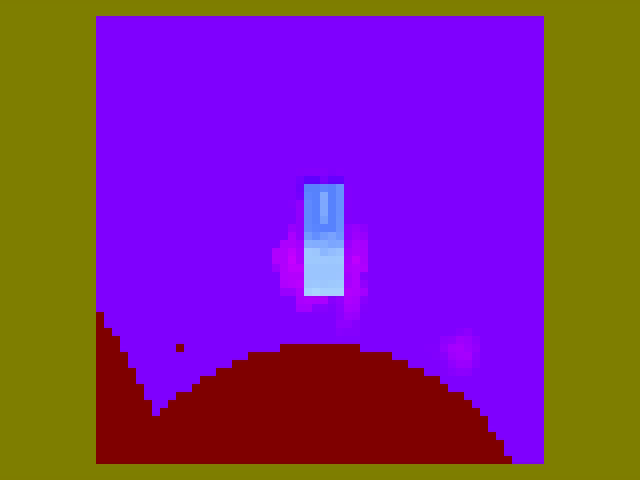
지도 1판 · LiDAR 높이 지도
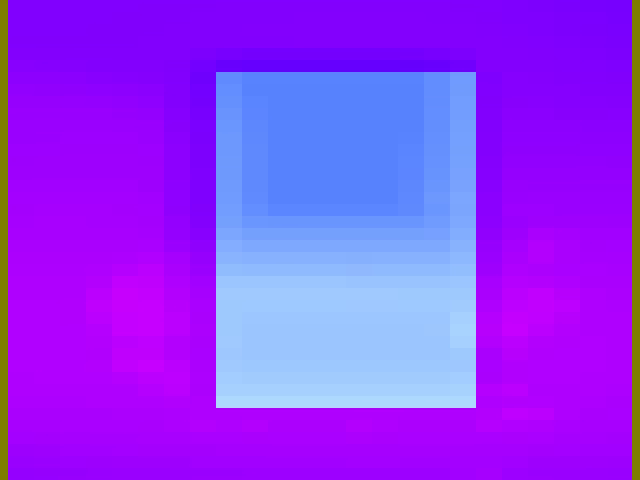
지도 2판 · 관로 확대
그림 2-5. 모델에 넣은 지형 지도 그림 — 왼쪽: 넓은 범위의 LiDAR 높이 지도, 오른쪽: 관로 주변을 확대한 지도(가운데 띠가 관로, 밝을수록 덜 판 곳)
시뮬레이터 LiDAR 2대로 지형 높이 지도를 만드는 경로를 구축(굴착 구역 높이 차이 상위 5 % 값 5.4 mm)
굴착 중에는 버킷이 판 자리를 가려 지도에 변화가 늦게 나타남 → 굴착 지점을 지정해 주는 단계에서는 LiDAR 입력을 제외, 모델이 다음 굴착 위치를 스스로 정하는 단계에서는 필수 입력으로 사용(다. 5))
※ 시범 데이터셋은 시뮬레이션 자료로 구성. 실환경 자료 수집과 시뮬레이션·실환경 혼합 학습(Co-training)은 다. 7)의 다음 단계에 포함.
다. 모델 적용 실험
1) 외부 GPU 미세조정과 버킷 이동(굴착 전 단계)
학습은 외부 GPU 서버(H100 80 GB)를 시간 단위로 임대해 수행, 추론은 로컬 GPU(16 GB). 학습 자료 반출 → 학습 → 모델 회수 → 로컬 일치 시험의 순서를 과제마다 반복
미국 서버의 원격 추론은 왕복 약 0.94초로 제어 주기에 맞지 않아, 추론은 현장(로컬) 탑재가 전제임을 확인
표 2-6. 미세조정 전후 행동 오차(검증 자료, 오프라인 — 실제 운전 성공과는 별개)
| 과제 | GR00T N1.7(학습 전 → 후) | π0.5(학습 전 → 후) | 비VLA 기준선 ACT |
|---|---|---|---|
| 버킷 이동 | — → 0.0309 | — → 0.0359 | 0.0271 |
| 굴착 네 동작 | 0.157 → 0.0048 | 0.165 → 0.0047 | 0.0047 |
| 관로 굴착(3차, 전체 자료) | 0.168 → 0.011 | 0.149 → 0.0084 | — |
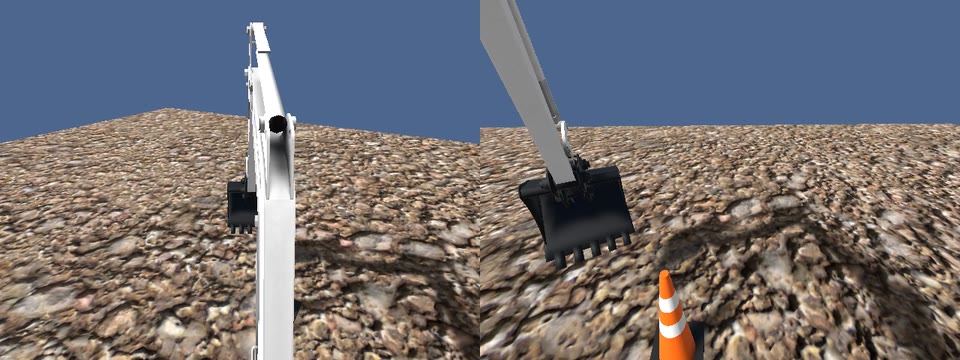
보충 전 · 실패 0.65 m ▶ 영상
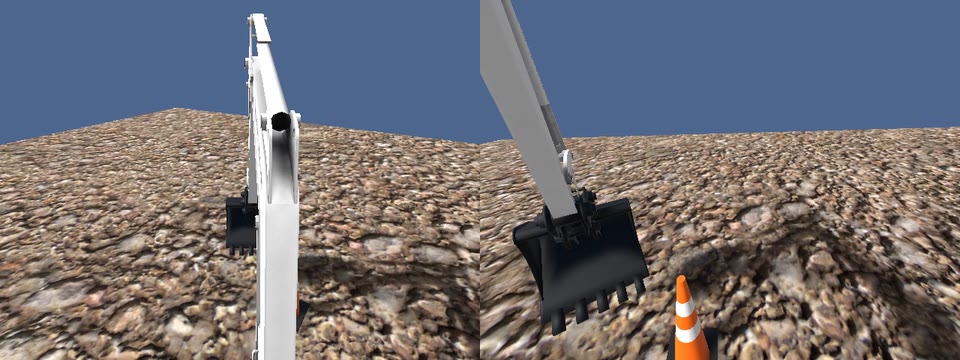
보충 후 · 성공 0.28 m ▶ 영상
그림 2-6. 버킷 이동(π0.5, 같은 검증 위치·꼬깔콘 표적) — 왼쪽: 보충 전 실패(최소 거리 0.65 m), 오른쪽: 출발 자세 시범 8개 보충 후 성공(0.28 m)
표 2-7. 버킷 이동 폐루프 결과(성공 = 버킷 끝이 표적 0.5 m 안에 1초 이상 유지)
| 시험 | GR00T N1.7 | π0.5 | 비고 |
|---|---|---|---|
| 검증 위치(공·콘 각 3장면) | 6/6 | 6/6 | 무학습 72회 0회에서 학습 후 도달. 출발 거리 0.84~1.23 m |
| 시험 위치(공·콘 각 4회) | 7/8 | 7/8 | 출발이 표적 0.24~0.56 m로 가까워 변별력 낮음 |
| 처음 보는 위치 2곳 | 4/8 | 6/8 | 방향은 맞고 크기 부족. 거리 기준만 보면 6/8 대 6/8, 우열 미확정 |
버킷 이동은 굴착으로 가는 중간 단계. 실패 원인(학습 자료에 없던 출발 자세)을 찾아 시범 8개를 보충해 해결한 절차를 굴착에도 그대로 적용
2) 단계별 굴착 — 관입·끌기·닫기·올리기
□ 준비
표 2-8. 굴착 네 동작과 성공 기준(실행 전 고정)
| 동작 | 내용 | 성공 기준 |
|---|---|---|
| 관입 | 버킷 날을 흙 속으로 넣기 | 날 깊이 2 cm 이상 |
| 끌기 | 날을 흙 속에 둔 채 몸 쪽으로 당기기 | 전진 0.25 m 이상 + 날이 흙 속에 있던 비율 0.80 이상 + 버킷 안 흙 1.0 kg 이상 |
| 닫기 | 버킷을 말아 흙 담기 | 버킷 각도 −130° 이하 + 흙 0.5 kg 이상 |
| 올리기 | 흙을 실은 채 들어 올리기 | 날이 흙 표면 위 1.2 m 이상 + 흙 80 % 이상 유지 |
자료: 교사 시범을 흙 위치 15곳에서 수집(학습 창 1,996), 동작별 지시문으로 한 모델에 학습
평가 방식: 교사가 앞 동작까지 운전한 뒤 해당 동작만 모델이 운전. 위치는 학습 위치와 검증 위치 두 곳
화면 기준(시뮬레이터 갱신 속도)을 함께 넘어야 성공으로 인정. 못 넘으면 실패가 아니라 판정 제외
□ 구현·수정
표 2-9. 굴착 평가의 문제 → 보완 → 결과
| 순서 | 내용 | 결과 |
|---|---|---|
| ① 첫 평가 | 교사가 앞 동작까지 운전하고 해당 동작만 모델이 운전 | GR00T 2/4, π0.5 1/4 동작 통과. 끌기에서 날이 흙 위로 뜸 |
| ② 끌기 자료 보강 | 새 흙 위치 12곳에서 교사 시범 수집(끌기 학습 창 55 → 187), 재학습 | 오프라인 끌기 오차 1/3~1/4로 감소 |
| ③ 동기 정지 | 모델 계산 중 시뮬레이터 시간을 정지 | 흙을 실은 닫기·올리기도 판정 가능 |
| ④ 동작별 재평가 | ②·③ 적용 | 두 모델 모두 3/4 동작 통과(관입·닫기·올리기) |
| ⑤ 명령 적용 일정 맞춤 | 재학습 없이 8칸 묶음의 둘째 칸부터 실행 | 끌기 8/8 성공(두 모델 × 두 위치 × 실행 길이 2가지, 독립 조건 4개) |
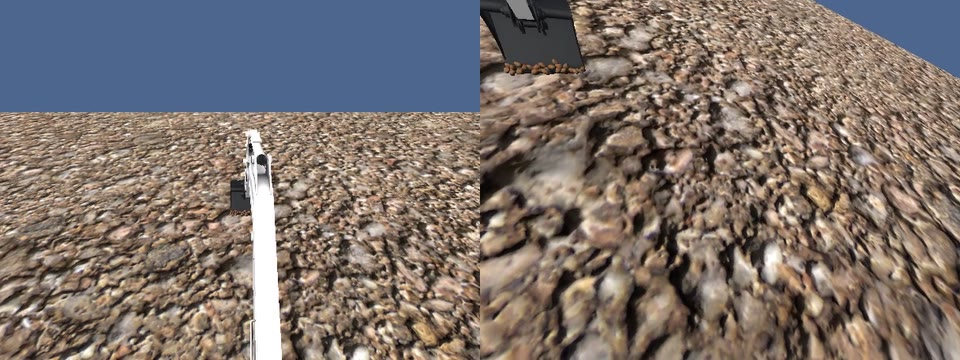
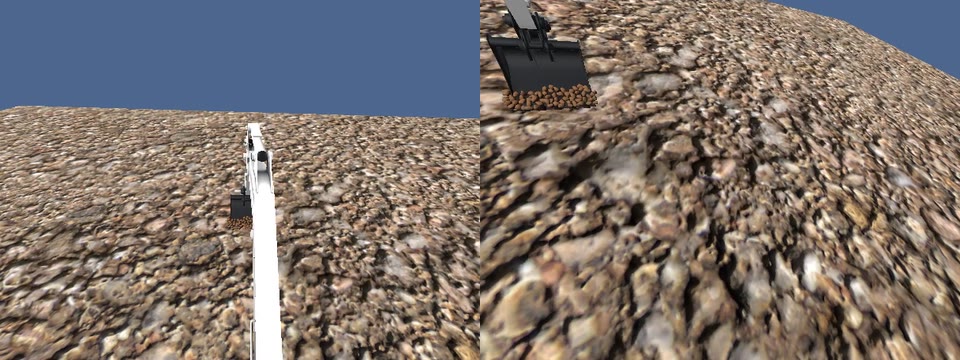
끌기 실패의 큰 원인은 모델의 출력이 아니라 명령이 적용된 시점: 학습 자료의 명령 시점(관측 0.07초 뒤)과 실행 프로그램의 적용 일정(요청 0.2초 뒤)이 어긋나 첫 명령이 약 0.13초 늦게 적용
이 실행 방식은 실패를 본 뒤 골랐고 같은 두 위치에서만 확인 → 학습 자료의 시점 정의와 실행 일정을 문서로 맞추는 일이 모델 선택만큼 중요하다는 교훈
□ 결과
그림 2-7. 굴착 동작별 결과 — 첫 평가에서 일정 맞춤 뒤까지(두 모델 모두 네 동작 통과)
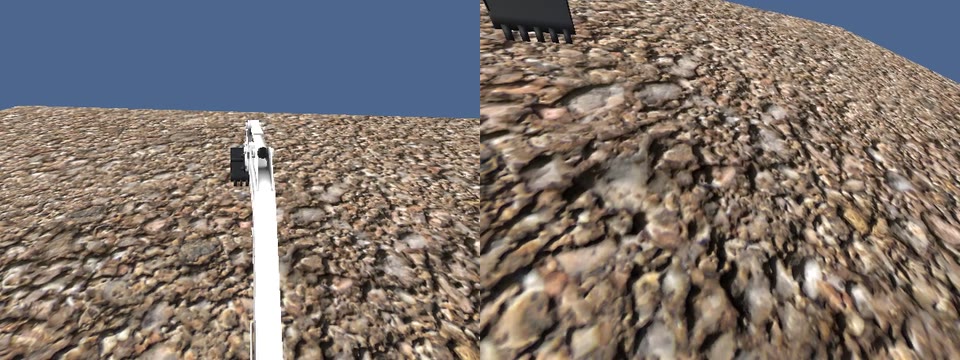
관입 · 성공 ▶ 영상
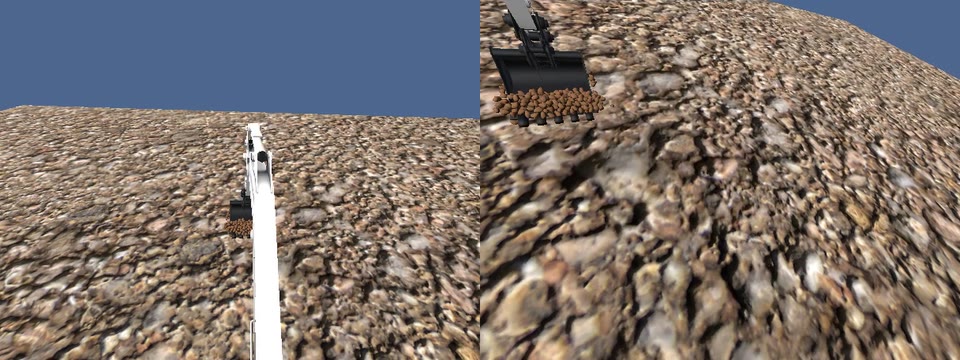
닫기 · 성공 ▶ 영상
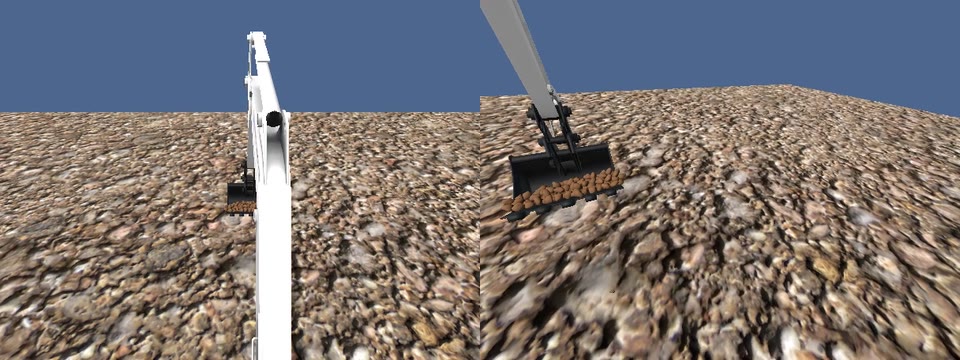
올리기 · 성공 ▶ 영상
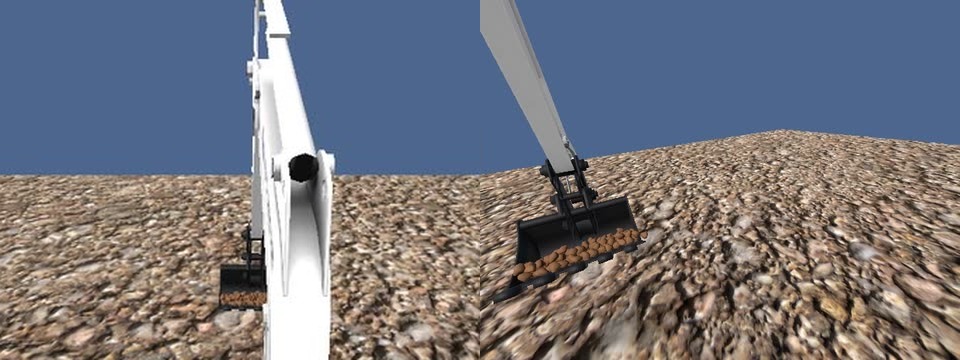
그림 2-8. 굴착 동작별 장면(GR00T N1.7, 모델이 운전한 구간) — 관입 성공(깊이 6.1 cm), 닫기 성공(버킷 안 흙 13.0 kg), 올리기 성공(18.3 kg). 왼쪽 운전석·오른쪽 붐 카메라. 시연 재촬영(표적 공 숨김), 수치는 정식 평가
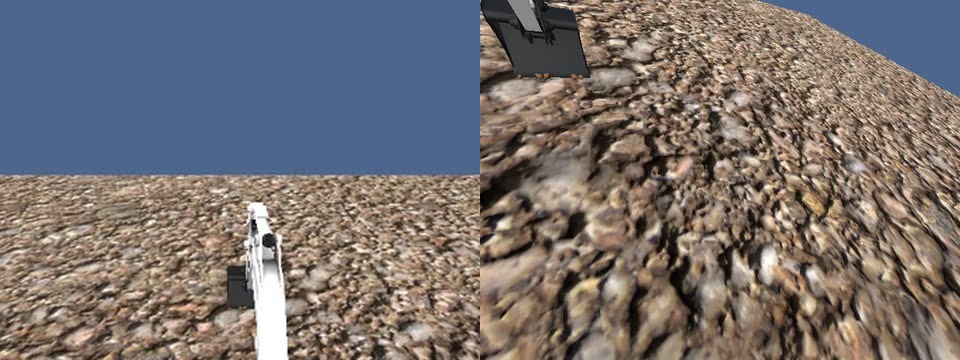
관입 · 성공 ▶ 영상
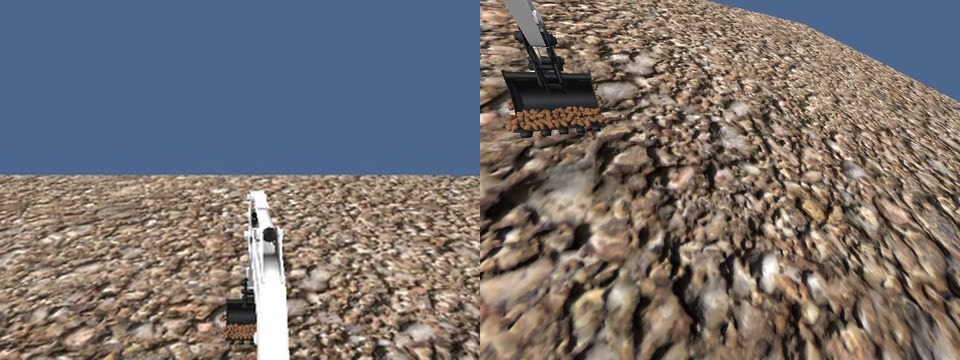
닫기 · 성공 ▶ 영상
올리기 · 성공 ▶ 영상
그림 2-9. 굴착 동작별 장면(π0.5, 모델이 운전한 구간) — 관입 성공, 닫기 성공(14.4 kg), 올리기 성공(17.8 kg). 정식 평가 영상이며 운전석 화면(왼쪽)은 위쪽 일부를 확대 표시
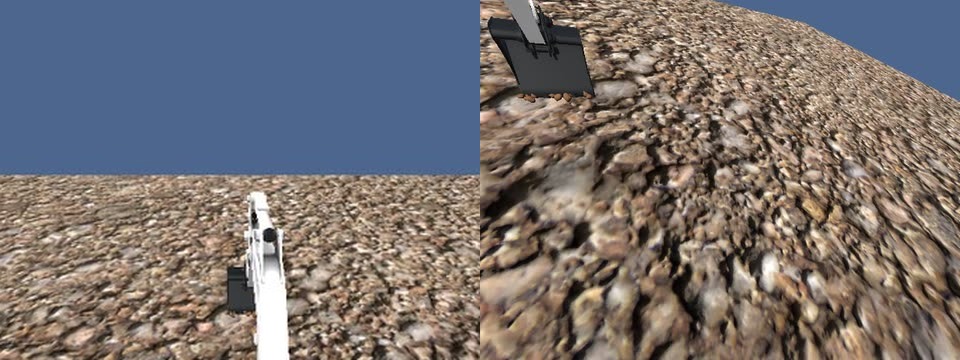
GR00T 전 · 흙 속 0.33 · 실패 ▶ 영상
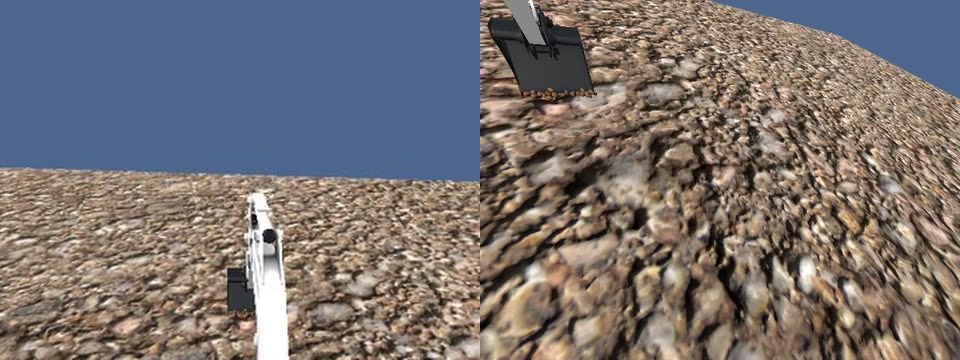
π0.5 전 · 흙 속 0.75 · 실패 ▶ 영상
GR00T 후 · 3.8 kg · 성공 ▶ 영상
π0.5 후 · 5.5 kg · 성공 ▶ 영상
그림 2-10. 끌기 — 명령 적용 일정 맞춤 전(왼쪽 두 장, 실패)과 후(오른쪽 두 장, 성공). 맞춤 뒤에는 날이 끝까지 흙 속에 머묾(흙 속 비율 1.0). 실패 두 장은 정식 평가 영상(운전석 화면은 위쪽 일부를 확대 표시), 성공 두 장은 시연 재촬영(표적 공 숨김), 수치는 정식 평가
3) 연속 굴착 — 교사 없이 네 동작 잇기
□ 준비·구현
모델이 관입 → 끌기 → 닫기 → 올리기를 처음부터 끝까지 혼자 운전. 동작이 끝났다는 신호에 맞춰 바깥 프로그램이 다음 동작의 지시문으로 교체
네 동작 모두 일정 맞춤 방식(둘째 칸부터 실행)과 동기 정지를 적용. π0.5는 계산 시간이 길어 정지 누적 한도를 늘린 규칙으로 재실행(운전 구간의 일정·판정 기준은 동일)
□ 결과
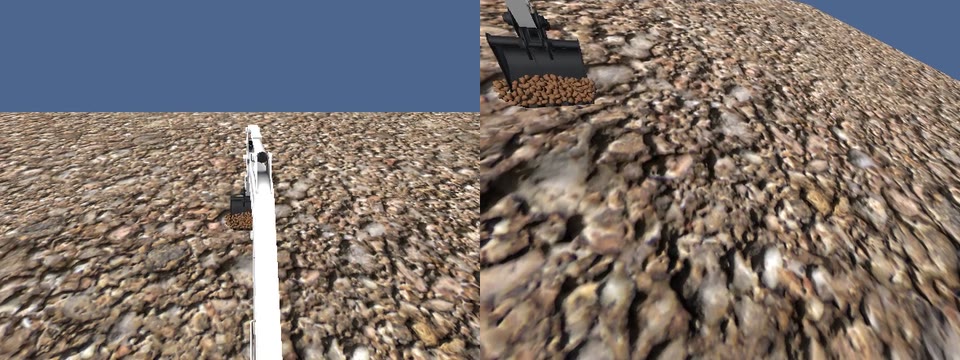
GR00T · 학습 위치 · 31.8 kg ▶ 영상
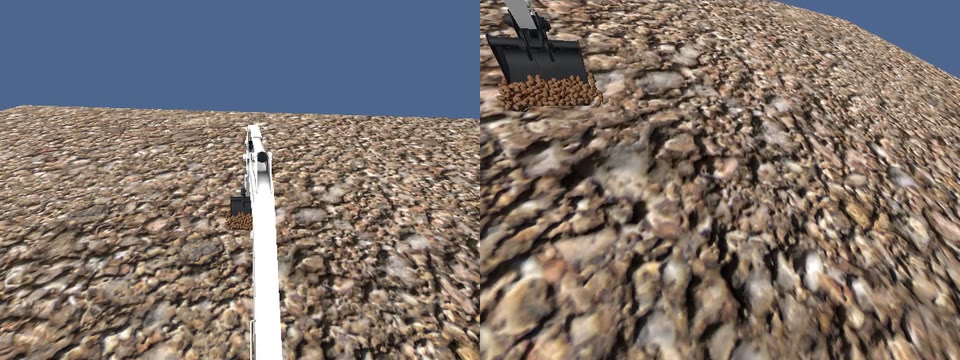
GR00T · 검증 위치 · 32.7 kg ▶ 영상
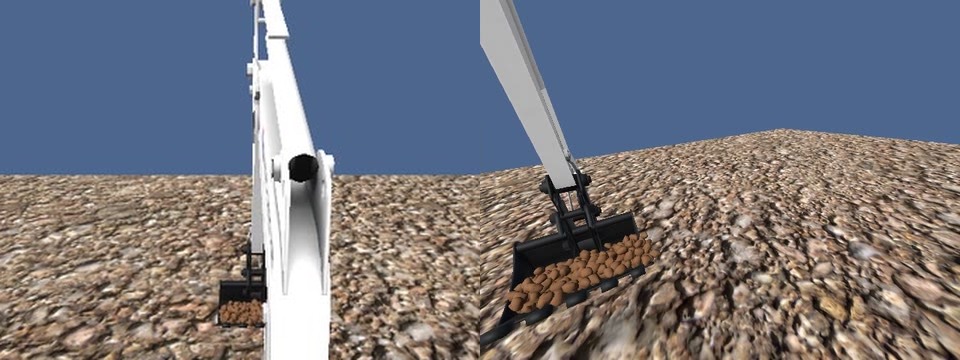
π0.5 · 학습 위치 · 42.0 kg ▶ 영상
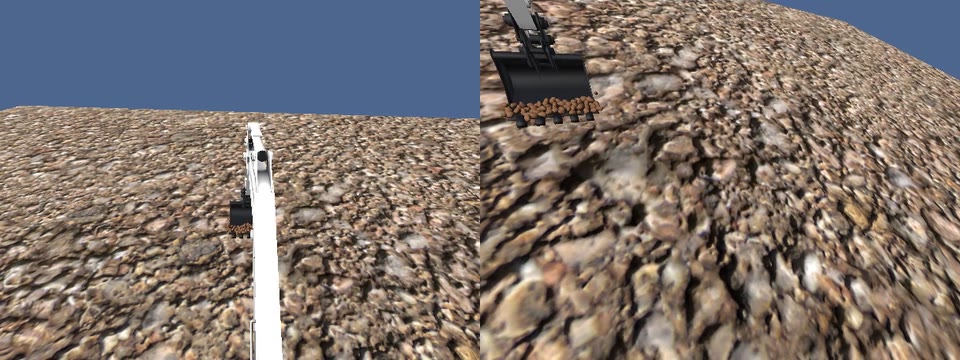
π0.5 · 검증 위치 · 48.0 kg ▶ 영상
그림 2-11. 연속 굴착 네 실행(모델이 운전한 구간) — 두 모델 × 두 위치 모두 네 동작 판정 4/4. π0.5 학습 위치는 정식 평가 영상(운전석 화면은 위쪽 일부를 확대 표시), 나머지 세 장은 시연 재촬영(표적 공 숨김), 수치는 정식 평가
표 2-10. 연속 굴착 결과(동작 넘김 신호만 바깥 프로그램)
| 모델 | 위치 | 네 동작 판정 | 버킷 안 흙: 끌기 끝 → 닫기 끝 → 올리기 끝 | 화면 기준까지 성공한 동작 |
|---|---|---|---|---|
| GR00T N1.7 | 학습 | 4/4 | 7.1 → 30.4 → 31.8 kg | 관입·끌기 |
| GR00T N1.7 | 검증 | 4/4 | 8.9 → 30.3 → 32.7 kg | 관입 |
| π0.5 | 학습 | 4/4 | 16.4 → 39.8 → 42.0 kg | 관입 |
| π0.5 | 검증 | 4/4 | 15.0 → 46.5 → 48.0 kg | 관입·끌기 |
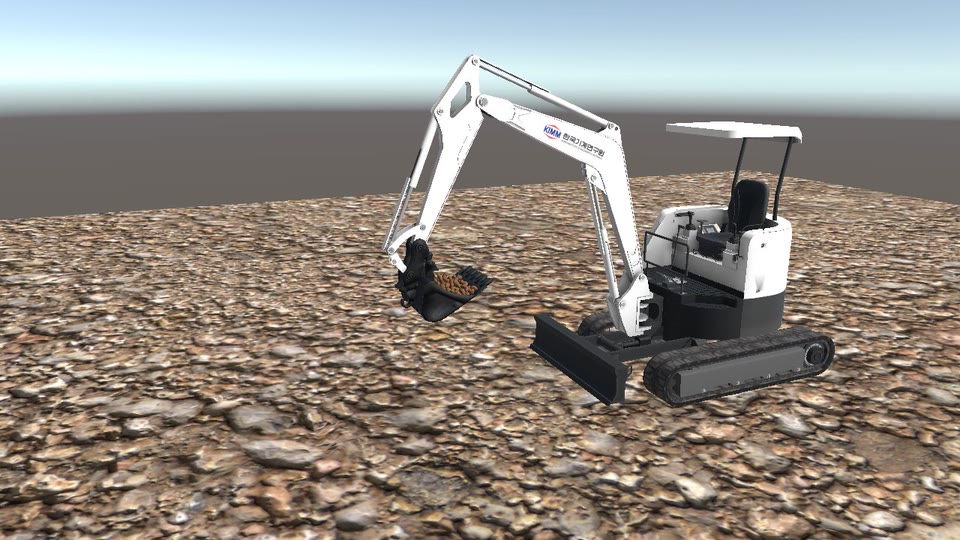
바깥 시점 시연 녹화(공식 판정은 표 2-10) ▶ 영상
그림 2-12. 연속 굴착 시연(GR00T N1.7, 학습 위치, 바깥 시점 녹화) — 굴착기 전체가 보이는 시점에서 본 한 사이클
두 모델 모두 교사 없이 한 사이클에 흙 30~48 kg을 퍼 올림
흙을 30 kg 이상 실은 구간은 시뮬레이터 속도가 느려져 화면 기준 판정 불가(실패가 아니라 검증 불가). 동작 판정은 통과했으나 규칙상 ‘전체 시연 성공’으로는 세지 않음
4) 스스로 동작 전환 — 지시문 하나로 굴착
□ 준비·구현
지시문 하나(“흙 한 버킷을 파라”)만 주고 모델이 동작을 스스로 바꿔 가며 굴착. 굴착 자료를 지시문 하나로 다시 묶어 두 모델을 따로 학습
동작 끝 신호는 기록과 구간 나누기에만 사용하고 지시문은 바꾸지 않음. 한 동작이 시간 예산 안에 끝나지 않으면 정체로 보고 실행 종료
□ 결과
표 2-11. 스스로 동작 전환 결과(동작 판정 기준, 공식 시행은 모델·위치당 1회)
| 모델 | 위치 | 결과 | 동작별 소요(초): 관입/끌기/닫기/올리기 — 괄호는 교사 | 올리기 끝 흙 |
|---|---|---|---|---|
| GR00T N1.7 | 검증 | 네 동작 순서대로 완주(4/4) | 10.8 / 2.8 / 8.4 / 11.6 (11.2 / 3.6 / 9.0 / 12.8) | 35.9 kg |
| π0.5 | 검증 | 네 동작 순서대로 완주(4/4), 화면 기준은 판정 불가 | 15.4 / 2.6 / 4.0 / 9.4 | 11.8 kg |
| GR00T N1.7 | 학습 | 관입에서 멈춤 | — | — |
| π0.5 | 학습 | 관입에서 멈춤 | — | — |
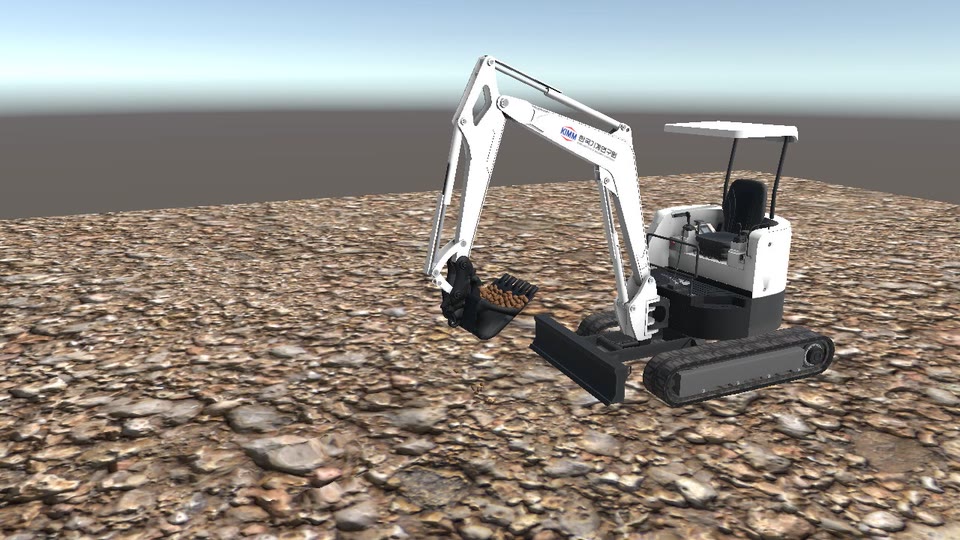
바깥 시점 시연 녹화(공식 판정은 표 2-11) ▶ 영상
그림 2-13. 스스로 동작 전환 시연(GR00T N1.7, 검증 위치, 바깥 시점 녹화) — 지시문 하나로 네 동작을 순서대로 수행
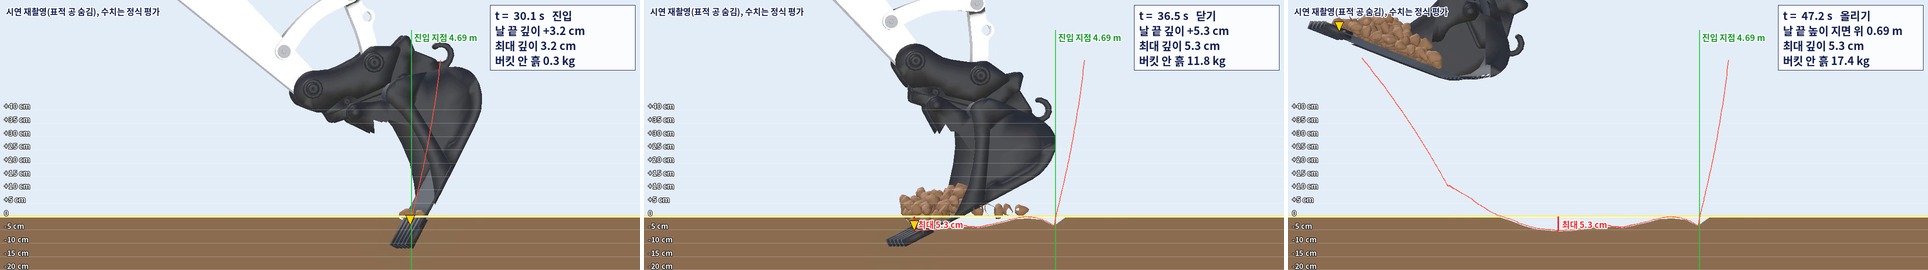
GR00T N1.7 · 검증 위치 ▶ 영상
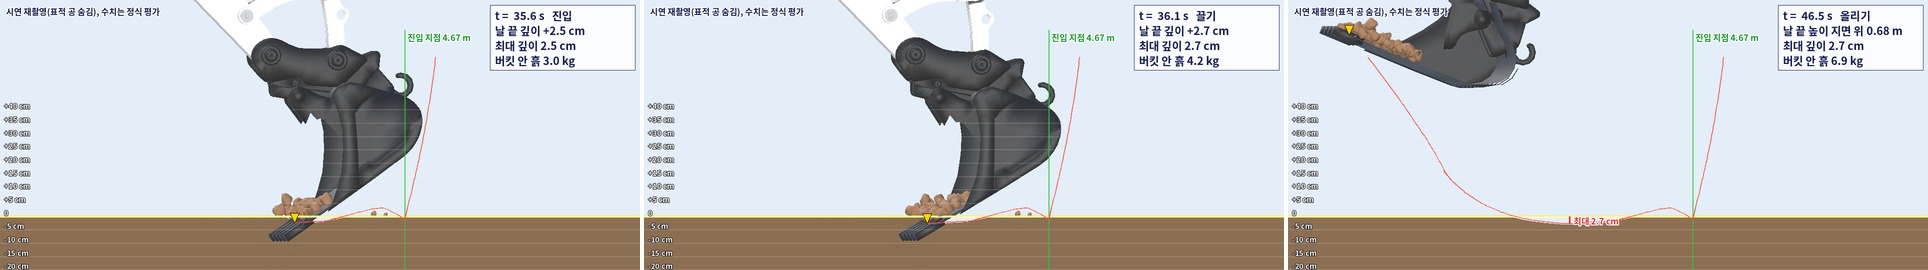
π0.5 · 검증 위치 ▶ 영상
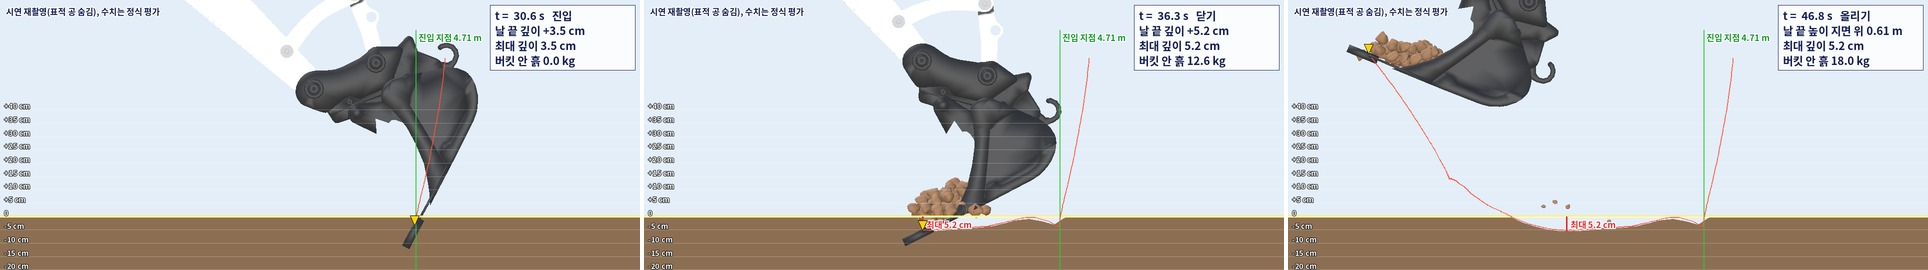
GR00T N1.7 · 학습 위치 ▶ 영상
그림 2-14. 옆에서 본 굴착 과정(버킷 확대 측면, 녹화 전용·모델 입력 아님) — 진입 끝 → 가장 깊은 순간 → 올리기. 노란 선 = 시작 지형, 초록 선 = 진입 지점, 빨간 선 = 날 끝이 지나간 길. 시연 재촬영(표적 공 숨김), 수치는 정식 평가. 화면 안 깊이·흙 값은 재촬영 실행의 기록이며 판정 수치는 표 2-10·2-11
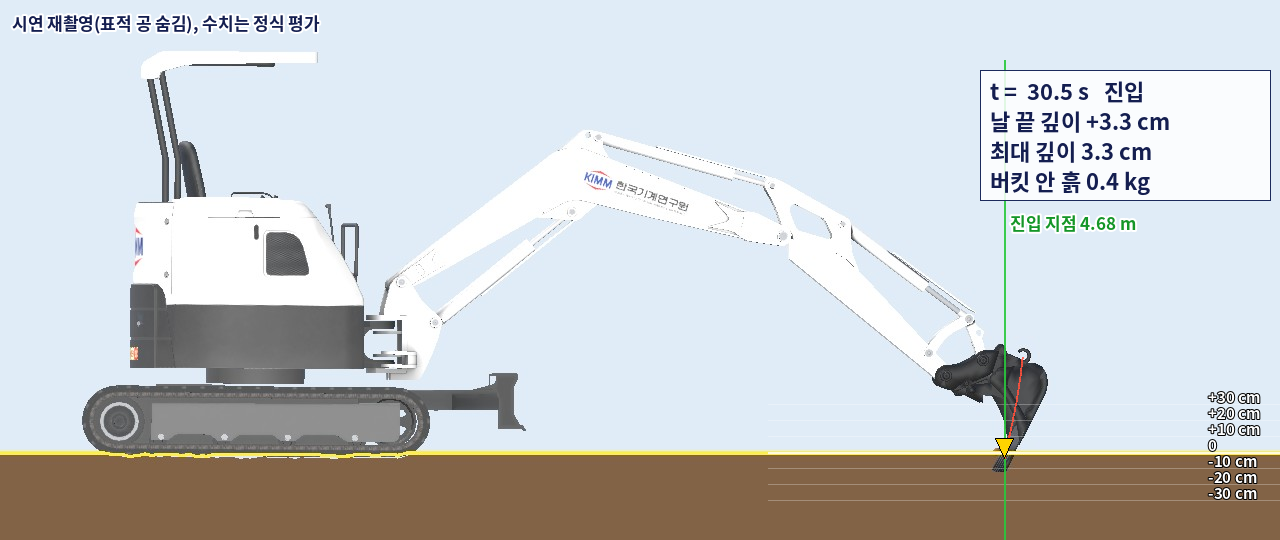
① 진입 끝 · 진입 지점과 날 끝 깊이 ▶ 영상
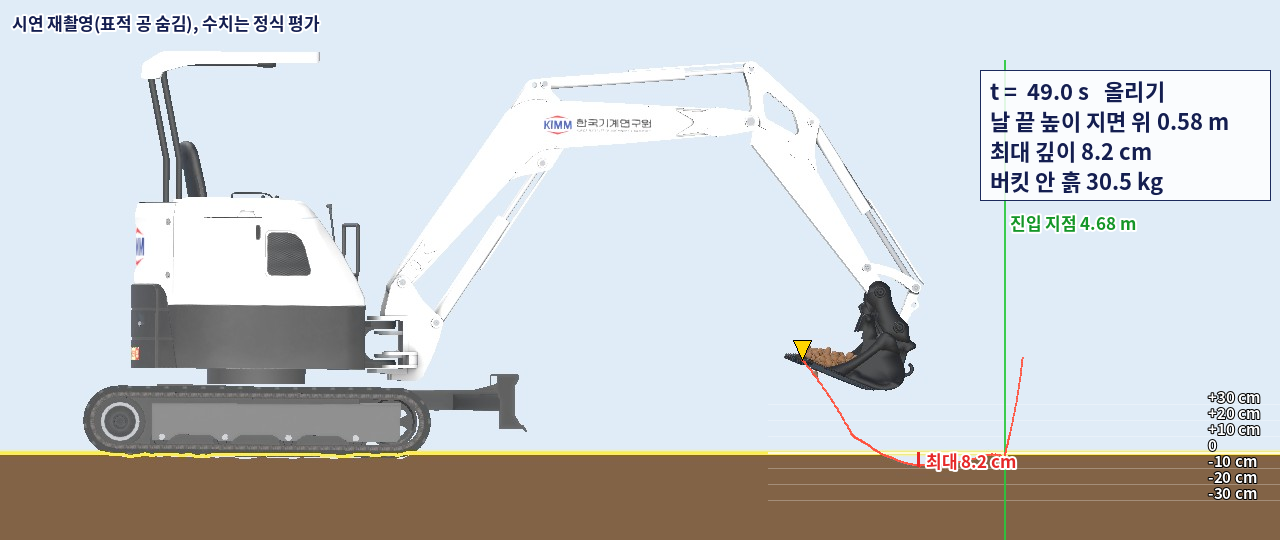
② 올리기 · 날 끝이 지나간 길과 최대 깊이 ▶ 영상
그림 2-15. 굴착기 전체를 옆에서 본 진입 지점과 깊이(GR00T N1.7, 검증 위치, 지시문 하나로 네 동작) — 왼쪽: 진입 끝(초록 선 위치에서 날이 흙에 들어감), 오른쪽: 올리기(빨간 선 = 날 끝이 지나간 길, 가장 깊은 지점 표기). 시연 재촬영(표적 공 숨김), 수치는 정식 평가
옆에서 본 화면으로 진입 지점(초록 선)과 날이 흙에 들어간 깊이, 끌기·닫기 동안 버킷에 흙이 차는 과정, 올리기 높이를 한 화면에서 확인
두 모델 모두 진입 지점 바로 앞에서 흙에 들어가 몸 쪽으로 끌며 흙을 담은 뒤 들어 올림. 진입 지점과 깊이의 정식 판정은 표 2-10·2-11 수치
다음 동작으로 넘어가는 행동 자체는 모든 실행에서 교사와 비슷한 시점에 나타남. 성패는 그 순간 관입 깊이가 2 cm를 넘었는지로 갈렸고 차이는 1~3 cm
반복은 불안정: 시연 포함 검증 위치 GR00T 3회 중 2회, π0.5 3회 중 1회 완주. 학습 위치는 두 모델 모두 관입에서 멈춤 → 반복 안정성은 후속 과제
5) 굴착 지점을 스스로 정하기 — 지형 지도 입력과 관로 굴착
□ 준비
과제: 전방 3.3~4.7 m, 폭 0.5 m, 깊이 0.10 m 관로 굴착. 다음에 팔 위치는 굴착 계획 규칙(Jud 등 [17])이 지형에서 계산하고, 모델은 카메라 2장 + 지도 그림 1장(그림 2-5) + 관절 상태만 보고 접근 → 관입 → 끌기 → 닫기 → 올리기를 운전
굴착 지점을 바깥에서 정해 주던 2)~4)와 달리, 모델이 지형을 보고 어디로 들어갈지를 행동으로 정해야 하는 과제
통과 조건(실행 전 고정): 진입 위치 오차 0.15 m 이내 + 진입 깊이 2 cm 이상 + 흙 제거량이 같은 지형 교사의 50 % 이상 + 과굴착·안전 정지 없음. 한 모델이 두 검증 지형 모두 통과해야 성공
□ 구현·수정 — 네 차례 반복
표 2-12. 관로 굴착 1~4차 — 바꾼 것과 결과
| 차수 | 바꾼 것 | 결과 |
|---|---|---|
| 1차 | LiDAR 높이 지도 입력, 시범 30회 | 접근 9회 모두 완료. GR00T N1.7은 한 사이클에 교사보다 많은 흙 제거(0.0227 m³, 교사 0.0093 m³, 1회 측정). 진입 위치는 지도와 무관하게 4.0~4.2 m |
| 2차 | 관로 확대 지도, 같은 장면에 위치만 다른 시범 16회 추가 | 접근 4회 모두 완료. 지도만 바꿔 넣어도 진입 위치 이동은 최대 4 cm. 추가 시범 16회 중 12회에서 교사 버킷이 흙에 닿지 않은 결함 확인 |
| 3차 | 교사가 매번 흙을 파도록 고쳐 시범 60회 재수집, 모델 8개(두 모델 × 지도 표식 유무 × 자료 전체·절반) | 32회 중 4회 통과 — 실제로 흙을 판 한 사이클 부분 굴착(흙 제거 0.010~0.027 m³, 버킷 안 흙 14~36 kg). 진입 실패 22회 중 21회가 깊이 확보 전 끌기 시작 |
| 4차 | 교사가 깊이 2 cm 이상인 상태로 1.8초 머문 다음 당기도록 수정(3차는 자세가 맞으면 곧바로 끌기). 시범 28회 + 검증 4회 재수집, 모델 3개(GR00T 표식 있음·없음, π0.5 표식 있음) | 진입 실패 경로 해소 확인 — 깊이 2 cm 이상 진입 12/12, 진입 중 이른 끌기 1/12(3차 22/32). 12회 중 4회 통과(GR00T 표식 있음 2/4, 표식 없음 2/4, π0.5 0/4), 두 지형 모두 통과한 구성은 없어 성공 기준은 미충족. 안전 정지 0회 사후 보충 평가 4회(끌기 시간 한도만 2초 연장, 사전 등록 아님·합산 안 함): 통과 0/4 — GR00T 가까운 지형은 끌기·닫기 완료·버킷 67 kg·제거량 교사의 2.7배였으나 과굴착(목표 바닥 아래 최대 5.8 cm)·올리기 미완, GR00T 먼 지형은 최종 지형 미저장으로 확인 불가, π0.5는 한도를 늘려도 흙을 담지 못함 |
그림 2-16. 교사 시범의 수정(3차 → 4차) — 깊이 2 cm에 닿은 뒤 끌기로 넘어가기까지의 여유를 늘리고 더 깊이 진입(VLA 아님, 규칙 기반 교사)
3차 원인 분석: 진입 실패 22회 중 21회가 날이 충분히 들어가기 전에 끌기를 시작. 교사 시범 자체의 전환 여유가 0.4~0.5초로 작아 모델이 조금만 일러도 깊이 부족
4차 수정: 교사가 깊이 넣고 머문 뒤 당기도록 변경 → 교사 진입 깊이 4.9~6.5 cm(중앙 5.8 cm), 전환 여유 1.7초, 교사의 과굴착 0
□ 결과
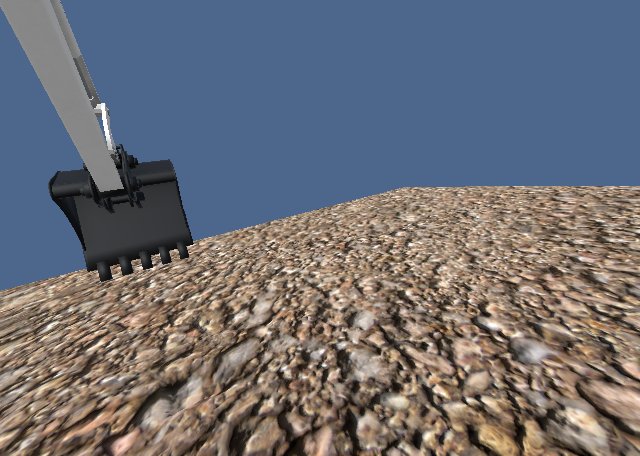
① 접근 끝
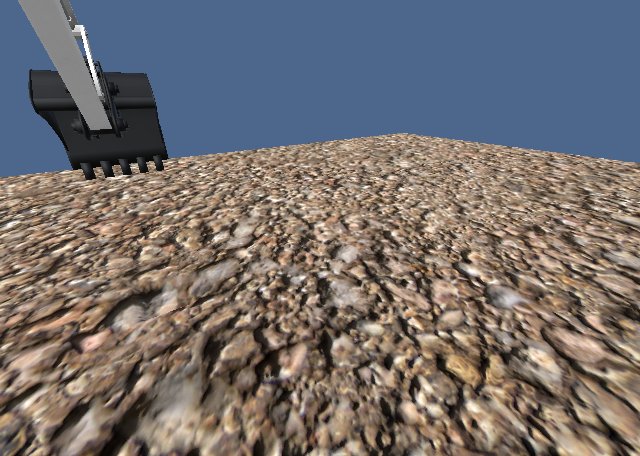
② 진입
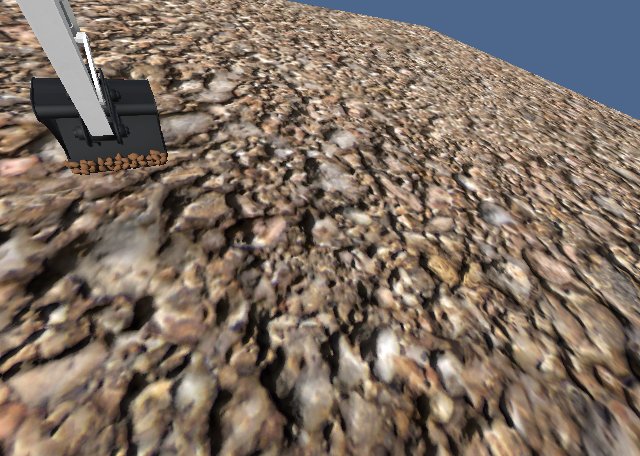
③ 끌기
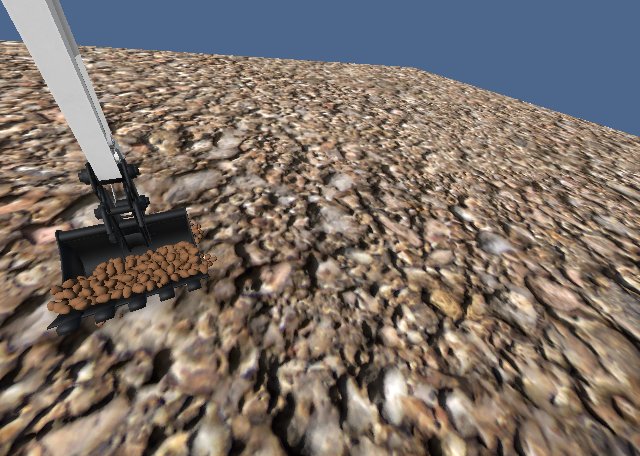
④ 올리기 ▶ 영상
그림 2-17. 관로 4차 통과 장면의 흐름(GR00T N1.7, 지도 표식 없음, 붐 카메라) — 접근 끝 → 진입 → 끌기 → 올리기. 다섯 동작 완료, 흙 제거 0.020 m³, 버킷 안 흙 29.5 kg
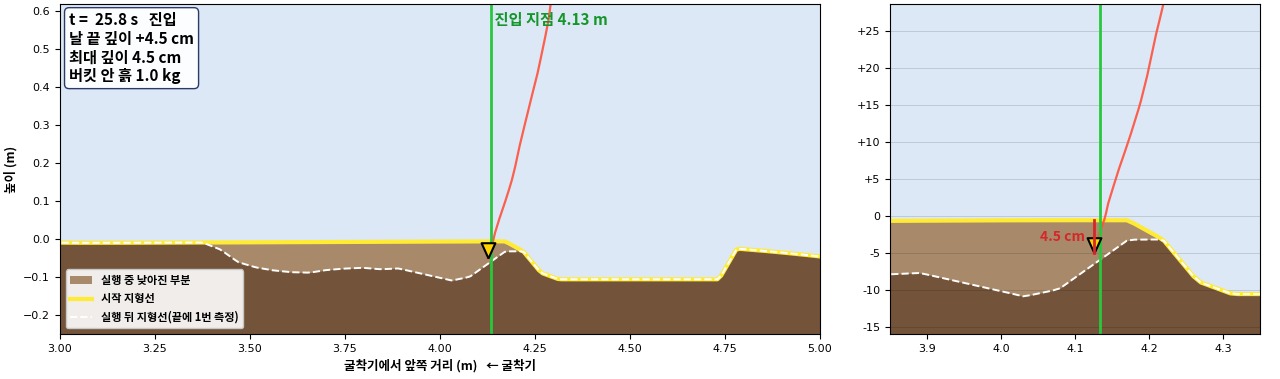
3차 · 진입 끝 ▶ 영상
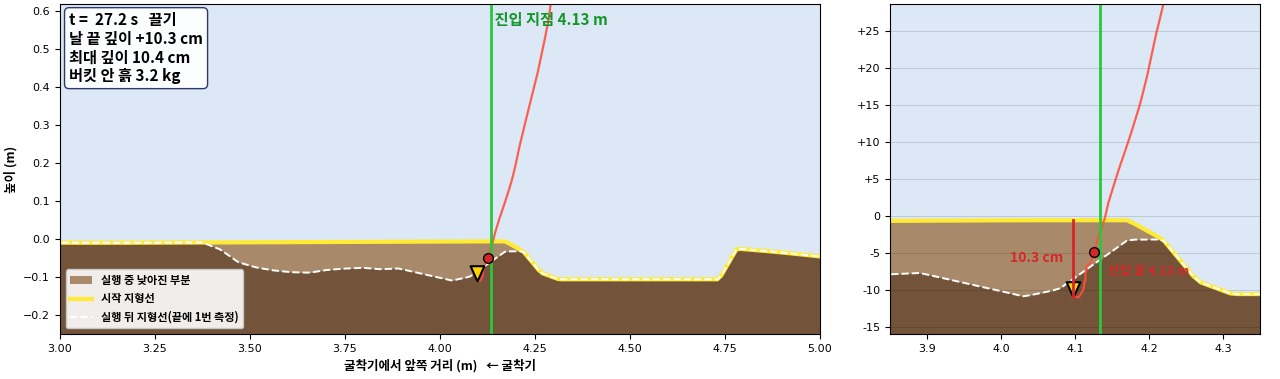
3차 · 가장 깊은 시점 ▶ 영상
그림 2-18. 단면으로 본 3차 통과 실행(GR00T N1.7) — 위: 진입이 끝난 시점, 아래: 가장 깊이 판 시점. 갈색 = 흙, 노란 선 = 시작 지형, 흰 점선 = 실행 뒤 지형, 빨간 선 = 버킷 날 끝이 지나간 길, 초록 선 = 진입 지점, 오른쪽 칸 = 진입 지점 확대(세로 눈금 cm). 정식 평가 영상 · 운전석 화면은 위쪽 일부를 확대 표시
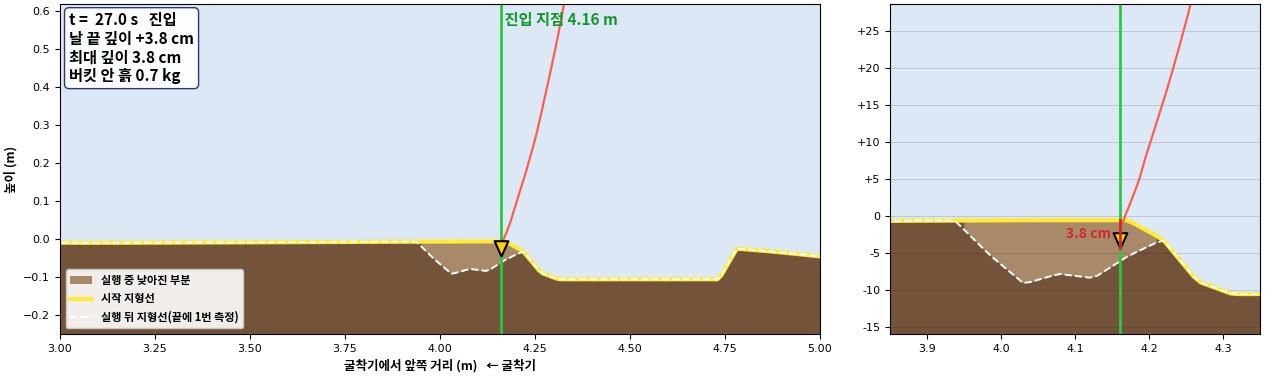
4차 · 진입 끝(깊이 3.8 cm) ▶ 영상
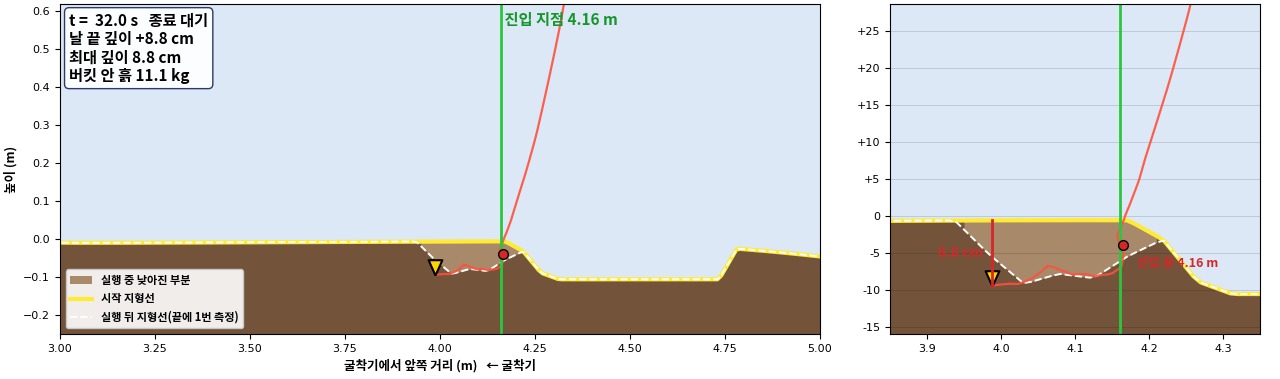
4차 · 가장 깊은 시점(8.8 cm) ▶ 영상
그림 2-19. 단면으로 본 4차 통과 실행(GR00T N1.7, 지도 표식 있음) — 진입 지점(초록 선) 바로 앞에서 흙에 들어가 관로 방향으로 파냄. 위: 진입 끝, 아래: 가장 깊은 시점. 표기는 그림 2-18과 같음. 정식 평가 영상 · 운전석 화면은 위쪽 일부를 확대 표시
그림 2-20. 관로 3차 대 4차 진입 지표 — 교사 수정 뒤 진입 실패 경로 해소
그림 2-21. 관로 3차·4차 실행별 결과
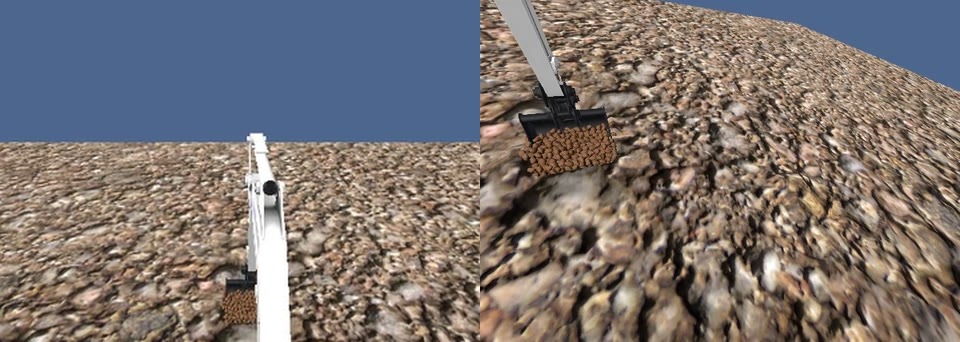
1차 · 한 사이클 굴착 ▶ 영상
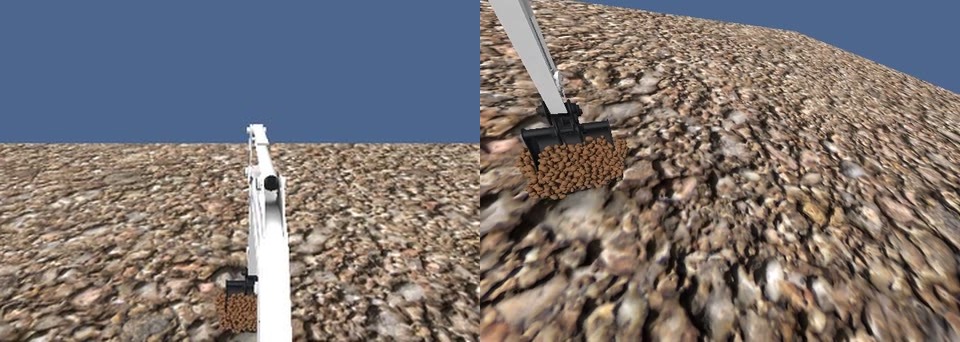
3차 · 통과 ▶ 영상
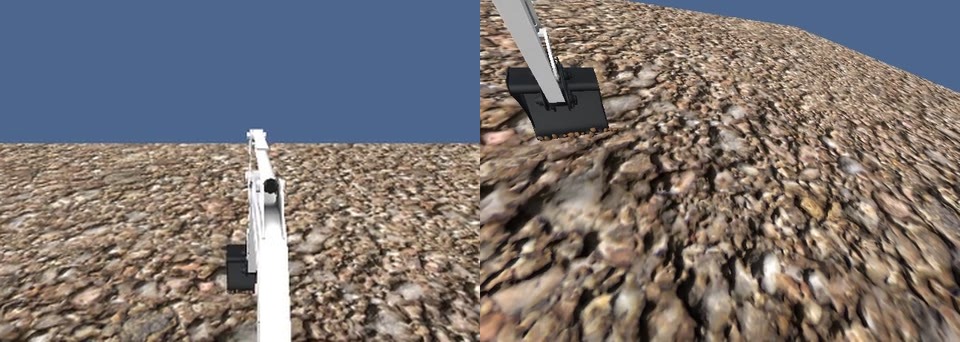
3차 · 진입 실패 ▶ 영상
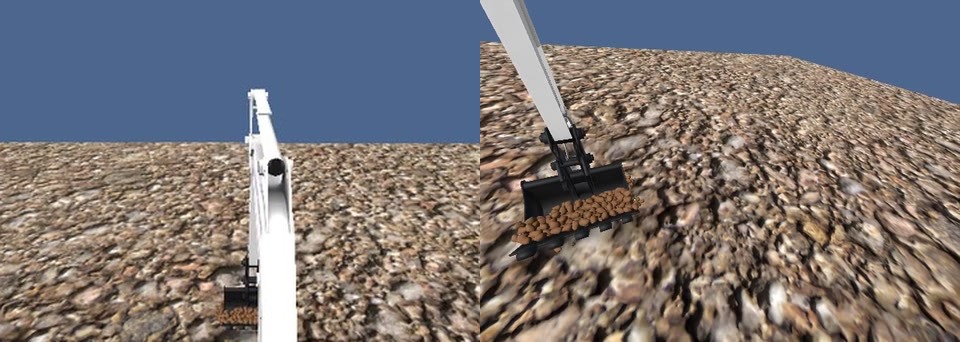
4차 · 통과 ▶ 영상
그림 2-22. 관로 굴착 대표 영상(GR00T N1.7, 모델이 운전한 구간) — 1차 한 사이클 굴착(관로 잔여 흙 0.048 → 0.025 m³), 3차 통과(36 kg), 3차 진입 실패(날이 표면에 닿자 당김), 4차 통과(29.5 kg). 정식 평가 영상이며 운전석 화면(왼쪽)은 위쪽 일부를 확대 표시
된 것: 접근 동작은 매번 완료. 교사 수정 뒤 진입이 안정(깊이 2 cm 이상 12/12, 진입 동작 완료 11/12, 진입 위치 조건 11/12). 통과 실행은 실제로 흙을 파서 들어 올림(4차 통과 4회 흙 제거 0.008~0.020 m³, 같은 지형 교사 0.012~0.015 m³)
안 된 것: 관로 굴착 성공 기준은 미충족(4/12, 두 지형 모두 통과한 구성 0). π0.5는 4회 모두 진입 깊이를 채웠으나 흙 제거량 미달
새로 확인한 한계 ① 끌기 단계에서 끊김: 12회 중 7회가 끌기 단계의 시간 한도에서 끊겨 닫기·올리기 미시작. 한도만 2초 늘린 사후 보충 평가 4회도 통과 0/4 → 끌기 시간 한도는 주된 걸림돌이 아니었음(4회로는 확정 불가)
새로 확인한 한계 ② 굴착 깊이: GR00T N1.7이 목표 바닥 아래로 판 경우 3/12(그중 2회는 기준 초과, 바닥 아래 최대 4.8 cm·9.8 cm), 보충 평가에서도 1회 과굴착. 교사는 0회. 버킷에 54~67 kg이 실린 실행은 올리기를 시간 안에 끝내지 못함. 원인은 분석 전
π0.5는 진입 깊이는 채웠으나(교사보다 얕음) 끌기에서 흙을 담지 못해 흙 제거량 미달
3차의 자료 전체 대 절반 차이(0/16 대 4/16)는 자료량·학습 횟수·학습 우연을 분리하지 못함(조건당 학습 1회). 지도 표식의 이점은 확인되지 않음
결론: 진입 실패는 교사 수정으로 해소(이른 끌기 22/32 → 1/12, 진입 깊이 12/12), 관로 성공 기준은 미충족(통과 4/12, 구성 성공 0). 남은 과제는 GR00T의 굴착 깊이 제어(과굴착), π0.5의 흙 담기, 올리기 완료. “VLA는 지도 기반 위치 선택을 할 수 없다”는 일반화는 하지 않음(시범 수십 회, 조건당 학습 1회의 범위)
6) 비VLA 기준선(ACT)과의 비교
표 2-13. 같은 자료·같은 시험에서의 VLA 2종과 비VLA 기준선 ACT [16] 비교(ACT는 언어를 읽지 않는 작은 모방학습 모델, VLA 아님)
| 시험 | GR00T N1.7 | π0.5 | ACT |
|---|---|---|---|
| 버킷 이동 · 검증 / 시험 / 처음 보는 위치 | 6/6 · 7/8 · 4/8 | 6/6 · 7/8 · 6/8 | 6/6 · 6/8 · 3/8 |
| 굴착 · 동작별 통과(끌기는 일정 맞춤 방식) | 4/4 | 4/4 | 3/4(관입 실패) |
| 연속 굴착 · 동작 판정(두 위치) | 4/4 · 4/4 | 4/4 · 4/4 | 4/4 · 4/4 |
| 연속 굴착 · 한 사이클 흙 | 32~33 kg | 42~48 kg | 13~20 kg |
| 응답 시간(중앙) | 103~109 ms | 119~122 ms | 14 ms |
같은 자료로 학습한 작은 모델도 단일 과제에서는 대체로 비슷하게 운전 → 이번 결과만으로 범용 사전학습의 이득을 보였다고 말할 수 없고, 반대로 VLA가 불필요하다는 근거도 아님(조건당 1회, 언어 이해를 요구하지 않는 과제)
VLA의 차별성은 언어 지시·동작 전환·지형 판단이 필요한 상위 과제(4), 5))에서 확인해야 함
7) 확인한 적용 한계와 실환경 적용 검토
표 2-14. 시뮬레이션 결과에서 본 실환경 적용 조건과 다음 단계
| 구분 | 확인된 것(조건 포함) | 아직 확인하지 못한 것 | 다음 단계 |
|---|---|---|---|
| 입출력 | 카메라 2대 + 관절 상태 → 4관절 속도 명령(유압 제외) | 유압·불감대 포함 운전, 밸브·조이스틱 명령 계층 | 유압 포함 시뮬레이션 → 실차 기록 자료 오프라인 평가 |
| 시간 | 명령 일정 보정 후 끌기 성공, 버킷 이동은 정지 없이 운전 | 굴착의 정지 없는 운전, 탑재 장비의 지연 | 현장 탑재 추론 장비 또는 GPU 분리 시험 |
| 작업 | 굴착 네 동작 연속 운전, 스스로 전환 완주 사례, 관로 부분 굴착 | 덤프를 포함한 전체 사이클, 지도 기반 굴착 위치 선택, 굴착 깊이 제어(과굴착)·흙 담기·올리기 완료 | 상위 판단(굴착 위치) + 동작 제어의 계층 구성 비교, 교사 시범의 깊이 규칙 보완 |
| 일반화 | 학습 위치 사이에서 방향 유지 | 학습 범위 밖 위치, 토양·조명·분진, 실차 | 시행 수 확대, 실환경 자료와의 혼합 학습 |
| 안전 | 명령 크기 제한·감시 아래 운전 | 위험 사건 정의와 정량 평가 | 명령을 보내지 않는 섀도 모드 → 안전 계층 결합 |
실환경 단계 순서(안): ① 유압 포함 조건 운전 → ② 실차 숙련자 기록 자료에 대한 오프라인 평가 → ③ 추론만 하고 명령을 보내지 않는 섀도 모드 → ④ 안전 계층을 갖춘 뒤 폐루프
본 과제는 시뮬레이션 단계에서 이 순서의 진입 조건(데이터 규약, 시간 일치, 평가 기준, 판정 규칙 사전 고정)을 마련. 실차 구동과 시뮬레이션–실환경 격차의 정량 측정은 2027 전략연구사업 1단계로 연결
라. 중장기 로드맵 및 전략과제 기획
1) 수행 결과
본 과제의 탐색 방향(필드 적합성·데이터셋·시뮬레이션→실환경)을 2027년도 KIMM 전략연구사업 기획에 반영: 전략연구사업 제안서(2026-05) [19] → 국가과학기술자문회의 발표(2026-05-15) [20] → 협약용 연구개발계획서 건설분야 초안(2026-10) [21]
전략사업 최종 선정·협약 여부는 본 보고서 근거 자료에서 확인되지 않아 기획 완료까지만 기재
표 2-15. 3단계 로드맵 [1]
| 단계 | 기간 | 내용 | 수행 사업 |
|---|---|---|---|
| 1단계(탐색) | 2026 | VLA 모델 분석, 필드 데이터셋 구축, 시뮬레이션 적용 실험 | 본 과제 |
| 2단계 | 2027~2029 | 대규모 필드 데이터셋 구축, 모델 미세조정·적응, 다중 작업 자율 제어 | KIMM 전략연구사업 |
| 3단계(응용·실증) | 2030~2031 | 필드 실증 배치, 다분야 확장(건설 → 농업 → 재난) | KIMM 전략연구사업 |
2) 실험 결과의 전략사업 반영
표 2-16. 본 과제 결과 → 2027 전략연구사업 1단계 반영 사항
| 본 과제에서 확인한 것 | 전략사업 반영 |
|---|---|
| 학습 없이는 다른 장비에 적용 불가, 장비 시범 수십 회 규모의 미세조정으로 굴착 네 동작 운전 가능 | 장비별 시범 데이터 확보를 1년차 핵심 목표로 유지, 수집 규약을 공통 형식으로 사용 |
| 실패는 학습 자료의 빈칸과 교사 시범의 품질(전환 여유·깊이)에서 발생, 시범을 고치면 해소 | 수집 단계 목표에 동작·자세 범위와 시범 품질 점검 포함 |
| 명령 적용 시점의 어긋남(약 0.13초)이 굴착 성패를 가름 | 탑재 단계 목표에 학습 자료 시점 정의와 실행 일정의 일치 점검 포함 |
| 원격 추론은 왕복 약 0.94초로 불가, 흙 부하 구간은 검증 장비 한계 | 현장 탑재 추론과 검증용 시뮬레이션 장비 분리를 기반 목표로 반영 |
| 지도만 더한 행동 학습으로는 관로 굴착 성공 기준 미충족(4차까지). 남은 과제는 굴착 깊이 제어와 흙 담기·올리기 완료 | “지형을 보고 굴착 위치를 정하는 상위 판단 + 동작 제어” 계층 구성을 건설 분야 구조로 검토 [21], [22] |
| 작은 비VLA 모델도 단일 과제에서는 비슷한 수준 | VLA의 역할을 언어 지시·작업 전환·지형 판단이 필요한 상위 과제에 두고 검증 |
전략사업 기획 개요(국과심 발표자료 기준): 2027~2031(5년), 재난·농업·건설 야외 필드로봇 피지컬 AI 핵심기술 개발·실증, 이기종 5종 이상 실증 [20] — 기획 목표이며 본 과제의 실적이 아님
3. 연구개발과제의 수행 결과 및 목표 달성 정도
1) 연구수행 결과
(1) 최종 연구목표 대비 진척도(종합적인 관점에서 작성)
<최종목표>
최종목표 | 종합실적 | 진척율 |
최신 VLA 파운데이션 모델의 필드로봇 적용 가능성 체계적 검증 | 모델 2종의 구조·입출력 분석과 필드 적합성 평가 기준 8가지 정립, 로봇팔 기준 추론(두 모델 10/10), 굴착기 무학습 적용 한계 확인(72회), 시뮬레이터 수집 환경과 A-O 시범 데이터셋 3묶음 구축, 외부 GPU 미세조정, 폐루프 평가 — 버킷 이동 검증 위치 두 모델 6/6·처음 보는 위치 4/8·6/8, 굴착 네 동작 연속 운전(두 모델, 두 위치), 스스로 동작 전환 완주, 비VLA 기준선 비교, 관로 굴착 1~4차(진입 실패 경로 해소·부분 굴착 확인, 성공 기준 미충족). 전략사업 로드맵·기획 완료. 실환경 단계는 적용 조건 검토와 단계 계획까지 수행(2장 다. 7)) | 〔사용자 확정 필요〕 |
<기술개발영역별 단계목표 대비 종합실적>
기술개발영역 | 최종목표 | 종합실적 | 진척율 |
(1) VLA 모델 필드 적합성 분석 | 모델 2종 심층 비교표, 필드 적합성 평가 보고서 | 2종 구조·입출력·미세조정 방법 비교(표 2-2), 로봇팔 기준 추론과 추론 지연·자원 실측, 굴착기 무학습 적용 한계 확인, 평가 기준 8가지 정립과 두 모델 판정(표 2-3), 비VLA 기준선 비교. 필드 적합성 평가 보고서 초안 완성 [24] | 〔사용자 확정 필요〕 |
(2) 필드 데이터셋 설계·시범 구축 | 수집 프로토콜·Co-training 전략, 시범 데이터셋 1종 | 시뮬레이터 수집 환경·A-O 수집 규약 구축(표 2-4), 시범 데이터셋 3묶음 구축과 학습 사용(표 2-5), 지형 지도 입력 경로 구축. 실환경 자료와 혼합 학습 전략은 다음 단계 계획으로 정리(2장 다. 7)) | 〔사용자 확정 필요〕 |
(3) 모델 적용 실험 | 1단계 시뮬레이션 사전 검증, 2단계 실환경 적용 | 1단계 시뮬레이션: 무학습 적용 → 외부 GPU 미세조정 → 폐루프 평가(버킷 이동, 굴착 네 동작, 연속 굴착, 스스로 전환, 비VLA 기준선, 관로 굴착 1~4차)로 정량 결과 확보(표 2-6~2-13). 2단계 실환경: 적용 조건 검토와 단계 계획 수립(표 2-14) | 〔사용자 확정 필요〕 |
(4) 중장기 로드맵·전략과제 기획 | 2027 전략사업 로드맵·기획서 | 전략사업 제안서·국과심 발표자료·건설분야 계획서 초안 작성, 실험 결과의 전략사업 반영 사항 정리(표 2-16) | 100 %(기획 문서 작성 완료) |
※ 진척율 산정 방식은 사용자 확정 후 기재. 종전 결정(2026-11-12)은 10월 실험 설계의 실험 수를 분모로 한 값이어서, 이후 추가 수행한 실험(스스로 동작 전환, 비VLA 기준선, 관로 굴착)과 본문 구성에 맞춰 재산정이 필요함.
(2) 당해 연구목표 대비 진척도
단년도 사업으로 작성 생략
(3) 기술적 성과
평가항목 (주요성능 Spec.) | 단위 | 세계최고수준 | 최종목표대비 | 당해 연도 | ||||
목표 | 실적 (누적) | 달성률 | 목표 | 실적 | 달성률 | |||
VLA 모델 필드 적합성 비교 분석 | 종 | - | 2 | 2종(구조·입출력 분석 + 같은 과제·같은 기준의 실측 비교, 표 2-2~2-3) + 비VLA 기준선 1종 | 100 %(2/2종) 산정 방식 확인 필요 | 2 | 2종(구조·입출력 분석 + 같은 과제·같은 기준의 실측 비교, 표 2-2~2-3) + 비VLA 기준선 1종 | 100 %(2/2종) 산정 방식 확인 필요 |
필드로봇 A-O Pair 시범 데이터셋 | 종 | - | 1 | 1종 — 3묶음(버킷 이동·굴착 네 동작·관로 굴착), 시뮬레이션 자료, 두 모델 학습에 사용(표 2-5) | 100 % | 1 | 1종 — 3묶음(버킷 이동·굴착 네 동작·관로 굴착), 시뮬레이션 자료, 두 모델 학습에 사용(표 2-5) | 100 % |
Sim→Real 2단계 검증 보고서 | 건 | - | 1 | 1단계 시뮬레이션 검증 결과 수록(2장 다, 기술보고서 초안 [24]). 2단계 실환경은 적용 조건 검토까지 | 〔사용자 확정 필요〕 | 1 | 1단계 시뮬레이션 검증 결과 수록(2장 다, 기술보고서 초안 [24]). 2단계 실환경은 적용 조건 검토까지 | 〔사용자 확정 필요〕 |
(4) 정량적 성과
구분 | 최종목표 (A) | 누적실적 (B) | 달성률(%) (B/A) | 당해목표 | 당해실적 |
① 논문(건) | 1 | 1(게재) | 100 | 1 | 1(게재) |
- IF 상위 20% 논문(1저자, 교신저자) | - | - | - | - | - |
- SCI(E) 논문 | - | - | - | - | - |
- 기타 논문 | 1 | 1(게재) | 100 | 1 | 1(게재) |
② 국내 특허등록(출원) | 0 | 0(0) | - | 0 | 0(0) |
③ 국외 특허등록(출원) | 0 | 0(0) | - | 0 | 0(0) |
④ SMART A등급 특허(건) (AAA, AA, A등급) | - | - | - | - | - |
⑤ 기술료 수입(천 원) | - | - | - | - | - |
⑥ 시제품 | - | - | - | - | - |
⑦ 소프트웨어 등록(건) | 1 | 0(초안 완성, 등록 예정) | 0 | 1 | 0(신청 서류 초안 완성, 신청 예정) |
⑧ 국제학술 컨퍼런스 주관 개최(회) | - | - | - | - | - |
⑨ 국제기술교류회(회) | - | - | - | - | - |
⑩ 교육프로그램을 통한 인력양성(명) | - | - | - | - | - |
⑪ 기타(기술보고서) | 1 | 0(초안 완성, 등록 예정) | 0 | 1 | 0(초안 완성, 등록 예정) |
※ 연차계획서 상 특허 출원 목표는 없음
※ ②, ③ ( )는 출원 건수
<세부내역>
구분 | 지식재산권 | S/W 등록 | 기술료 | 학술지 논문게재 | 학술발표 | 기업화 | 기타 | |||||||||
출원 | 등록 | SCI(E) | 비SCI(E) | |||||||||||||
국내 | 국외 | 국내 | 국외 | 계약 | 징수 | 국내 | 국외 | 국내 | 국외 | 국내 | 국외 | 추진중 | 완료 | |||
건수 | - | - | - | - | - | - | - | - | - | 1 | - | - | - | - | - | - |
금액 (천 원) | - | - | - | - | - | - | - | - | - | - | - | - | - | - | - | - |
가. 논문 게재 성과
게재연도 | 논문명 | 저자 | 학술지명 | Vol.(No.) | IF | 국내외/ SCI구분 | 과제 사사 여부* | ||
주저자 | 교신저자 | 공동저자 | |||||||
2026 | 험지환경 자율주행을 위한 경로계획 전문가 기반 모방학습 | 김성연 | 신종호 | 김민극 | 한국기계가공학회지 | 25(2) | 국내 | ||
국외일반 | |||||||||
※ 과제 사사 여부가 N인 경우 표 아래에 사유 반드시 작성
나. 지식재산권 성과
① 지식재산권 출원
출원연도 | 지식재산권명 | 출원인 | 출원국 | 출원번호 |
해당 실적 없음(2026-11-16 기준) | ||||
② 지식재산권 등록
등록연도 | 지식재산권명 | 등록인 | 등록국 | 등록번호 | SMART 등급 |
해당 실적 없음(2026-11-16 기준) | |||||
다. 소프트웨어 성과
연도 | 소프트웨어 명 | 소프트웨어 구분* |
신청 준비(신청 전) | ||
※ 1. 응용 소프트웨어, 2. 시스템 소프트웨어
라. 기술료 징수 현황
(단위: 천 원) | |||
기 징수액 | 해당연도 징수액 | 향후 예상 징수액 | 합계 |
해당 실적 없음(2026-11-16 기준) | |||
마. 학술회의 개최 성과
개최기간 | 명칭 | 기술분야 | 규모 | 개최장소 | 개최비용 (천 원) | |
참가국 | 인원 | |||||
해당 실적 없음(2026-11-16 기준) | ||||||
바. 경제·사회 파급효과
산업지원 성과 (단위 : 건) | 고용창출 성과 (단위 : 명) | |||||
기술지도 | 기술이전 | 기술평가 | 합계 | 창업 | 사업체 확장 | 합계 |
해당 실적 없음(2026-11-16 기준) | ||||||
사. 대내·외 융합 연구 또는 연구 협력 실적
신뢰성연구센터 참여(참여 인력 3명) [1]. 평가 기준의 전문가 검토는 후속 과제로 계획(4장 3))
2027 전략연구사업 기획 과정의 산·학·연 수행기관(안) 구성 [20] — 기획 단계 협력이며 협약 실적 아님
2) 연구개발성과의 관련 분야에 대한 기여 정도
가) 국내·외 기술 현황 대비 위치
국외 범용 VLA는 실내 조작·휴머노이드 중심으로 검증 [3], [5]. 굴착기 적용은 기업 공개 자료 [10], [11]와 대학 과제 [12] 수준이며 같은 기준의 정량 비교는 드묾
본 과제의 위치: 공개 VLA 2종을 같은 굴착기 과제·같은 자료·사전에 고정한 판정 규칙으로 평가하고, 비VLA 기준선까지 나란히 비교한 사례 확보. 결과는 단일 시뮬레이터·유압 제외·조건당 대부분 1회 범위이며 모델 우열과 ‘최초’는 주장하지 않음
표 3-1. 관점별 기여
| 관점 | 기여 내용 | 상태 |
|---|---|---|
| 현재(2026) | 2027 전략연구사업의 로드맵·기획 근거 제공 [19], [20] | 완료 |
| 현재(2026) | 굴착기 VLA 적용의 전 과정(수집 → 미세조정 → 폐루프 평가) 실증과 평가 기준 8가지, 수집 규약, 실행 코드 | 수행 |
| 중·단기(2027~2029) | 전략사업 1단계에서 수집 규약·평가 기준·실행 코드를 데이터 구축과 모델 평가에 재사용 | 활용 방향 |
| 중장기(2030~) | 이기종 필드 장비 자율화 실증의 기반 기술 | 활용 방향 |
학술: 논문 1건 게재(「험지환경 자율주행을 위한 경로계획 전문가 기반 모방학습」, 한국기계가공학회지, 제25권, 제2호, pp. 104–114, 2026.2)
산업: 수요기업이 참여하는 전략사업으로 이어지는 경로 제시 [20]. 본 과제 자체의 기술이전·기업화 실적 없음
4. 연구개발성과의 관리 및 활용 계획
1) 성과 관리 추진체계
연구책임자: 성과 총괄, 전략사업 연계 의사결정 / 실무담당자: 정량 성과 행정(SW 등록, 기술보고서 등록)·증빙 보관 / 산업기계DX연구실: 데이터·코드·모델 보관과 후속 과제 이관
표 4-1. 산출물별 관리 방식
| 산출물 | 관리 방식 | 현재 상태(2026-11-16) |
|---|---|---|
| 필드 적합성 평가 보고서(기술보고서) [24] | 기관 기술보고서 등록 | 초안 완성, 등록 예정 |
| 논문 | 학술지 게재(한국기계가공학회지, 제25권, 제2호, pp. 104–114) | 1건 게재(2026.2) |
| 굴착기 VLA 학습데이터 구축 및 폐루프 평가 프로그램 | 한국저작권위원회 프로그램 등록(기관 지식재산 절차) | 신청 서류 초안 완성, 발명자 정보 확정 후 신청 |
| 굴착기 A-O 시범 데이터셋 | 실험 저장소 밖 별도 보관, 수집 규약·분할 기록과 함께 관리. 공개 여부는 보안 검토 후 결정 | 시뮬레이션 3묶음 보관 |
| 실행 코드·판정 규칙·결과 기록 | 실험 저장소 버전 관리, 수치마다 측정 조건과 기록 위치를 남기는 재현 규칙 [25] | 보관 중 |
□ 보안·데이터 관리: 외부 GPU 서버에는 시뮬레이션 자료만 반출. 실차 데이터를 해외 서버 학습에 쓰려면 연구보안 확인을 먼저 완료해야 함. 모델 접근 인증 키는 문서에 기록하지 않음.
2) 연구개발성과의 활용 방안
□ 응용 가치
국가 R&D 확대: 2027 KIMM 전략연구사업 기획으로 연계 [19]–[21]. 평가 기준은 모델 선정, 수집 규약은 공통 데이터 형식, 폐루프 평가 절차는 단계별 성능 검증 방법으로 활용
수탁사업 연계: 스마트건설, 농업용 자율작업 로봇 등 필드 AI 과제 제안의 근거 자료 [1]
산업계 연계: 전략사업 참여 수요기업과의 공동 실증 경로 [20]. 본 과제(TRL 1 → 3) 단독 기업화 대상은 아님
표 4-2. 성과 적용 시 운용 조건
| 구분 | 운용 조건 |
|---|---|
| 연산 자원 | 추론은 16 GB GPU에서 실행, 학습은 80 GB급 GPU 필요(GR00T N1.7 최대 39.2 GiB, π0.5 19.2 GB) |
| 실시간성 | 10 Hz 주기 기준 단독 추론 95 % 지연 GR00T N1.7 93.0 ms, π0.5 134.1 ms. 원격 추론은 부적합, 현장 탑재 전제 |
| 이용 조건 | GR00T 백본 접근 승인·라이선스 표기, π0.5 Gemma 이용약관 → 기관 사용 전 확인 |
| 데이터 | 수집 규약(표 2-4)의 시점 정의와 실행 일정 일치, 수락 판정 통과 자료만 학습 |
| 안전 | 학습 정책의 실차 구동은 결정론적 안전 계층 전제, 그 전에는 섀도 모드 |
3) 추가 연구의 필요성
유압 포함 운전과 실차 단계(표 2-14): 유압 포함 시뮬레이션 → 실차 기록 자료 오프라인 평가 → 섀도 모드
지형을 보고 굴착 위치를 정하는 상위 판단: 관로 과제에서 진입 안정과 부분 굴착까지 확인. 굴착 깊이 제어(목표 바닥 아래로 파지 않기), 흙 담기, 올리기 완료, 위치 선택은 후속 검증 필요
반복 시행에 따른 성공률과 신뢰구간, 학습 범위 밖 위치·토양·조명 조건의 일반화
정지 없는 굴착 운전(탑재 추론 장비), 안전 평가 장면 정의
실환경 자료 수집과 시뮬레이션·실환경 혼합 학습
4) 타 연구에의 응용
수집 규약과 평가 기준 8가지를 농업(트랙터)·재난 대응 등 다른 필드 장비에 적용 — 전략사업 3대 분야 구조와 일치 [20]
기록·변환·수락 판정·폐루프 평가 프로그램을 장비별 기록의 공통 학습 형식(LeRobot v2.1) 변환과 모델 평가에 재사용
판정 규칙 사전 고정, 비VLA 기준선 병행, 시점 일치 진단 절차를 후속 모델 평가의 표준 절차로 사용
5. 연구시설·장비 현황
1) 도입한 연구시설·장비(도입 비용 3천만 원 이상 또는 NTIS 등록 장비)
연구시설ㆍ 장비명 | 구매 금액 (천 원) | 구매 일자 | 연구시설ㆍ장비 활용용도 | 설치 장소 | NTIS 장비고유번호 (※ 등록번호를 말함) |
해당 없음 | |||||
※ 계획서 연구시설·장비비 0원 기준. 실제 집행 내역·NTIS 등록 여부·개발 서버 구매 재원은 행정 확인 필요
2) 개발한 연구시설·장비
장비(시설명) | 완료일자 | 제작자 | 개발 직접비 (천 원) | NTIS 등록번호 |
해당 없음 | ||||
※ 제작자 : 자체제작일 경우 ‘자체제작’, 외주일 경우 해당 기업명
6. 참고 문헌
[1] 한국기계연구원, “필드로봇 피지컬 AI 파운데이션 모델 탐색 연구 — 기본사업(창의·도전형 과제) 연구개발계획서,” Mar. 2026.
[2] Open X-Embodiment Collaboration, A. O'Neill et al., “Open X-Embodiment: Robotic learning datasets and RT-X models,” arXiv:2310.08864, Oct. 2023.
[3] Physical Intelligence, K. Black et al., “π0.5: A vision-language-action model with open-world generalization,” arXiv:2504.16054, Apr. 2025.
[4] Physical Intelligence, “openpi,” GitHub repository. [Online]. Available: https://github.com/Physical-Intelligence/openpi
[5] NVIDIA, J. Bjorck et al., “GR00T N1: An open foundation model for generalist humanoid robots,” arXiv:2503.14734, Mar. 2025.
[6] E. Llontop and K. Vadrevu, “NVIDIA Isaac GR00T N1.7: Open reasoning VLA model for humanoid robots,” Hugging Face Blog, Apr. 17, 2026.
[7] NVIDIA, “Isaac-GR00T,” GitHub repository, tag n1.7-release. [Online]. Available: https://github.com/NVIDIA/Isaac-GR00T
[8] NVIDIA, “GR00T-N1.7-3B,” model card, Hugging Face. [Online]. Available: https://huggingface.co/nvidia/GR00T-N1.7-3B
[9] Y. Zhai, L. Terenzi, P. Frey, D. Garcia Soto, P. Egli, and M. Hutter, “ExT: Towards scalable autonomous excavation via large-scale multi-task pretraining and fine-tuning,” arXiv:2509.14992, Sep. 2025.
[10] L. Burgett, S. S. Verma et al., “A VLA policy for an excavator,” Actor Labs, Mar. 2026. [Online]. Available: https://labs.actor/research/vla-excavator
[11] L. Burgett et al., “Excavator in the wild,” Actor Labs, May 2026. [Online]. Available: https://labs.actor/research/excavator-in-the-wild
[12] L. Yang, “Excavator VLA project overview,” GitHub repository, Shanghai Jiao Tong University. [Online]. Available: https://github.com/Lingxiao-Yang/Excavator_VLA_project_overview
[13] FieldAI, “FieldAI announces over $400M in funds raised to advance embodied AI at scale,” press release, Aug. 20, 2025.
[14] Hugging Face, “LeRobot,” GitHub repository (dataset format v2.1). [Online]. Available: https://github.com/huggingface/lerobot
[15] B. Liu et al., “LIBERO: Benchmarking knowledge transfer for lifelong robot learning,” arXiv:2306.03310, 2023.
[16] T. Z. Zhao, V. Kumar, S. Levine, and C. Finn, “Learning fine-grained bimanual manipulation with low-cost hardware,” arXiv:2304.13705, 2023.
[17] D. Jud, G. Hottiger, P. Leemann, and M. Hutter, “Planning and control for autonomous excavation,” IEEE Robot. Autom. Lett., vol. 2, no. 4, pp. 2151–2158, 2017.
[18] Physical Intelligence, K. Black et al., “π0: A vision-language-action flow model for general robot control,” arXiv:2410.24164, Oct. 2024.
[19] 한국기계연구원, “'27년도 전략연구사업 제안서 — 인구절벽·위험환경 대응 AI 필드로봇 기술 개발,” 내부 제안서, May 2026.
[20] 한국기계연구원, “2027 신규 전략연구사업 — 인구절벽 대응을 위한 위험·고령화 현장 필드로봇 Level 4 자율화 기술 개발,” 국가과학기술자문회의 발표자료, May 15, 2026.
[21] 한국기계연구원, “인구절벽 대응을 위한 고령화·위험 현장 필드로봇 Level 4 자율화 기술 개발 — 연구개발계획서(협약용) 건설분야 초안,” 내부 초안, Oct. 2026.
[22] 이한민, “굴착기 파운데이션 모델 도입 전략 — 3계층 하이브리드,” 한국기계연구원 산업기계DX연구실 내부 검토 문서, Aug. 2026.
[23] 한국기계연구원, “숙련자 데이터 및 인공지능 기반 자율작업 건설기계 핵심기술 개발 — 기본사업 최종보고서,” 2025.
[24] 한국기계연구원 NK264F 연구팀, “VLA 모델 2종 필드 적합성 심층 비교 분석 보고서(필드 적합성 평가 보고서),” 기술보고서 초안, Nov. 2026.
[25] 한국기계연구원 NK264F 연구팀, “굴착기 VLA 실험 수치 정리본(2026-11-14판)과 실행 기록,” 실험 저장소 내부 기록, Nov. 2026.
※ 내부 자료 [1], [19]–[25]의 외부 공개본 포함 여부는 사용자 결정.
주 의
1. 이 보고서는 한국기계연구원에서 시행한 기본사업 최종보고서이다.
2. 이 연구개발내용을 대외적으로 발표할 때에는 반드시 한국기계연구원에서 시행한 기본사업의 결과임을 밝혀야 한다.
3. 국가과학기술 기밀 유지에 필요한 내용은 대외적으로 발표 또는 공개하여서는 안 된다.